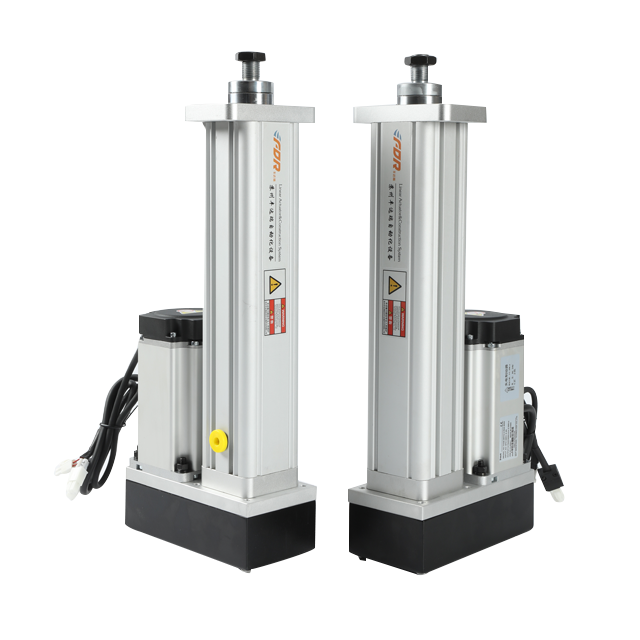
ເຄື່ອງກະຕຸ້ນ servo ທີ່ມີຄູ່ມືຄົບຖ້ວນສົມບູນແມ່ນຫຼາຍກ່ວາ servo motor ບວກກັບ rods ຄູ່ມື. ແຜ່ນຍຶດແມ່ນໂຄງກະດູກຂອງຫນ່ວຍງານການເຄື່ອນໄຫວເສັ້ນທັງຫມົດ. ການອອກແບບແຜ່ນທີ່ເຫມາະສົມກໍາຈັດຄວາມກົດດັນພິເສດແລະປົກປ້ອງ screw ບານແລະ bearings. ຖ້າທ່ານກໍາລັງປະສົມປະສານເວທີການເຄື່ອນໄຫວ 3DOF, ໃຫ້ເອົາໃຈໃສ່ກັບຄວາມແຂງຂອງແຜ່ນຍຶດໃນລະຫວ່າງການເລືອກຕົວກະຕຸ້ນ. ຕິດຕໍ່ທີມງານວິສະວະກໍາຂອງພວກເຮົາສໍາລັບການແກ້ໄຂແຜ່ນທີ່ກໍາຫນົດເອງສໍາລັບໂຄງການການເຄື່ອນໄຫວຂອງທ່ານ.
ການເລືອກລະຫວ່າງ inline ແລະ foldback actuators ຜົນກະທົບໂດຍກົງຕໍ່ການປະຕິບັດຂອງເວທີການເຄື່ອນໄຫວ. ບົດຄວາມນີ້ອະທິບາຍຄວາມແຕກຕ່າງທາງດ້ານໂຄງສ້າງ, ຂໍ້ດີ, ຂໍ້ເສຍ, ຄວາມຕ້ອງການຊ່ອງແລະລັກສະນະການໂຫຼດຂອງກະບອກສູບໄຟຟ້າ servo inline ແລະ foldback. ພວກເຮົາແບ່ງປັນບົດແນະນໍາການຄັດເລືອກພາກປະຕິບັດສໍາລັບ 3DOF, 6DOF motion platforms, ອັດຕະໂນມັດກະສິກໍາແລະໂຄງການຈໍາລອງ, ຊ່ວຍໃຫ້ວິສະວະກອນເລືອກເອົາຕົວກະຕຸ້ນທີ່ເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກຫນາແຫນ້ນຫຼືຄວາມເຂັ້ມງວດສູງ.
ກະບອກສູບໄຟຟ້າ servo ທີ່ມີຄູ່ມືແກ້ໄຂບັນຫາການເຫນັງຕີງດ້ານຂ້າງສໍາລັບຕົວກະຕຸ້ນເສັ້ນມາດຕະຖານ. ບົດຄວາມນີ້ສໍາຫຼວດຂໍ້ໄດ້ປຽບຂອງໂຄງສ້າງຂອງເຂົາເຈົ້າ, ຜົນປະໂຫຍດການປະຕິບັດທີ່ສໍາຄັນ, ແລະສະຖານະການຄໍາຮ້ອງສະຫມັກອຸດສາຫະກໍາການປະຕິບັດເພື່ອຊ່ວຍໃຫ້ວິສະວະກອນເລືອກຕົວກະຕຸ້ນ servo ທີ່ຖືກຕ້ອງສໍາລັບໂຄງການອັດຕະໂນມັດ.
ບົດຄວາມນີ້ແນະນໍາເວທີການເຄື່ອນໄຫວ servo 3-DOF ແບບກໍານົດເອງທີ່ມີຈັງຫວະ 300mm, ຄວາມໄວ 500mm/s ແລະ payload 50kg, ພັດທະນາໂດຍສະເພາະສໍາລັບການທົດສອບການຈໍາລອງເຄື່ອງຈັກ pruning ຕົ້ນຊາ. ມັນປະສິດທິພາບການແຜ່ພັນ undulations terrain ກະສິກໍາແລະການປ່ຽນແປງ posture ເຄື່ອນໄຫວ, ອະນຸຍາດໃຫ້ indoor ການກວດສອບ trajectories ຕັດ pruning pruning ແລະຫຼຸດລົງຢ່າງຫຼວງຫຼາຍຄ່າໃຊ້ຈ່າຍໃນການທົດສອບພາກສະຫນາມ. ເອກະສານສະບັບນີ້ຍັງຂະຫຍາຍຄຸນຄ່າການນໍາໃຊ້ທີ່ຫຼາກຫຼາຍຂອງເວທີການເຄື່ອນໄຫວກະບອກໄຟຟ້າໃນເຄື່ອງຈັກກະສິກໍາ R&D, ລວມທັງຫຸ່ນຍົນຂຸດຄົ້ນ, ອຸປະກອນສີດພົ່ນແລະການຈໍາລອງແບບເຄື່ອນໄຫວຂອງຍານພາຫະນະກະສິກໍາ.
ຜູ້ຊື້ສ່ວນໃຫຍ່ພຽງແຕ່ປຽບທຽບຄວາມສາມາດໃນການໂຫຼດໃນເວລາທີ່ເລືອກເວທີການເຄື່ອນໄຫວ 6DOF. ຢ່າງໃດກໍຕາມ, ຄວາມຖືກຕ້ອງຂອງ simulation ຕົວຈິງແລະຄວາມຫມັ້ນຄົງແບບເຄື່ອນໄຫວແມ່ນຄອບງໍາໂດຍ envelope ເຮັດວຽກແລະຂໍ້ຈໍາກັດ singularity. ບົດຄວາມນີ້ອະທິບາຍທິດສະດີ kinematic platform Stewart ແລະສະຫນອງຂໍ້ມູນການທົດສອບການກວດສອບ, ການຊ່ວຍເຫຼືອວິສະວະກອນຫຼີກເວັ້ນການເຄື່ອນໄຫວບິດເບືອນ, jitter ແລະການປິດການໂຫຼດເກີນຄາດຫວັງ.