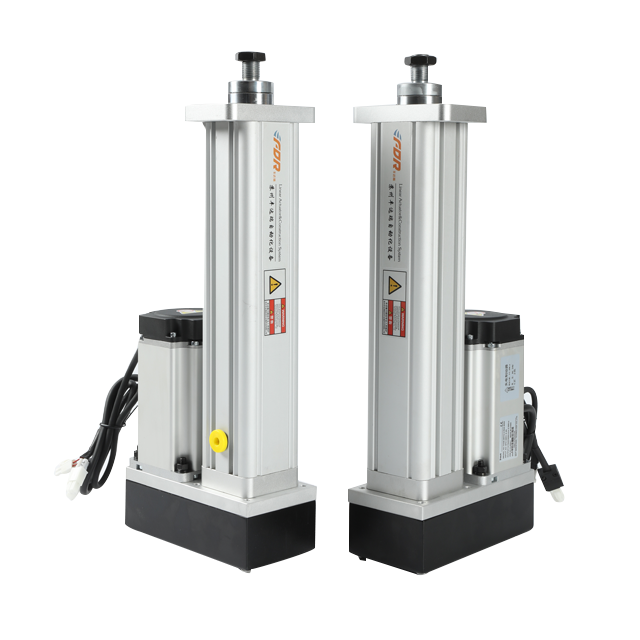
Полноценный управляемый сервопривод — это больше, чем просто серводвигатель плюс направляющие стержни. Монтажные пластины являются основой всего линейного перемещения. Правильная конструкция пластины исключает дополнительное напряжение и защищает шариковый винт и подшипники. Если вы интегрируете подвижные платформы 3DOF, обратите внимание на жесткость монтажной пластины при выборе привода. Свяжитесь с нашей командой инженеров для получения индивидуальных решений по пластинам для вашего проекта движения.
Выбор между линейными и складными сервоприводами напрямую влияет на производительность подвижной платформы. В этой статье объясняются структурные различия, плюсы и минусы, требования к пространству и нагрузочные характеристики рядных и складных сервоэлектрических цилиндров. Мы делимся практическими рекомендациями по выбору движущихся платформ с 3 и 6 степенями свободы, сельскохозяйственной автоматизации и проектов моделирования, помогая инженерам выбрать правильный привод для компактных или высокожестких приложений.
Управляемые сервоэлектрические цилиндры решают проблемы отклонения боковой нагрузки для стандартных линейных приводов. В этой статье рассматриваются их структурные преимущества, ключевые преимущества в производительности и сценарии практического применения в промышленности, чтобы помочь инженерам выбрать правильный управляемый сервопривод для автоматизированных проектов.
В этой статье представлена специальная платформа с сервоприводом с 3 степенями свободы, ходом 300 мм, скоростью 500 мм/с и полезной нагрузкой 50 кг, специально разработанная для симуляционных испытаний оборудования для обрезки чайного дерева. Он эффективно воспроизводит неровности ландшафта фермы и динамические изменения положения, позволяя проверять траектории обрезки в помещении и значительно снижая затраты на полевые испытания. В этой статье также расширяются возможности применения платформ с электрическим цилиндром в исследованиях и разработках сельскохозяйственной техники, включая уборочные роботы, опрыскивающее оборудование и динамическое моделирование сельскохозяйственных машин.
Большинство покупателей при выборе подвижных платформ с 6 степенями свободы сравнивают только грузоподъемность. Однако на фактическую точность моделирования и динамическую стабильность влияют ограничения рабочей оболочки и сингулярности. В этой статье объясняется теория кинематики платформы Стюарта и приводятся проверенные данные испытаний, помогающие инженерам избежать искажений движения, дрожания и неожиданных отключений из-за перегрузки.
В этой статье сравниваются шарико- и ролико-винтовые передачи для подвижных платформ с 6 степенями свободы с реальными данными испытаний в течение 3000 часов. Узнайте их разницу в долговечности, жесткости и точности движения, а также выясните, какой привод подойдет для вашего проекта моделирования полета или промышленных испытаний.