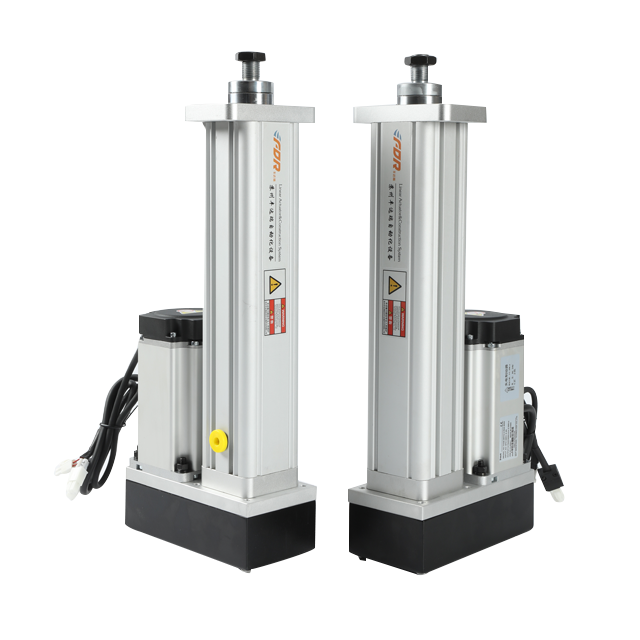
แอคทูเอเตอร์แบบเซอร์โวแบบมีไกด์ที่สมบูรณ์นั้นเป็นมากกว่าเซอร์โวมอเตอร์และแกนนำ แผ่นยึดเป็นโครงกระดูกของยูนิตการเคลื่อนที่เชิงเส้นทั้งหมด การออกแบบแผ่นที่เหมาะสมช่วยลดความเครียดเป็นพิเศษและปกป้องบอลสกรูและแบริ่ง หากคุณกำลังบูรณาการแพลตฟอร์มการเคลื่อนไหว 3DOF ให้คำนึงถึงความแข็งของแผ่นยึดในระหว่างการเลือกแอคชูเอเตอร์ ติดต่อทีมวิศวกรของเราเพื่อขอโซลูชันเพลทแบบกำหนดเองสำหรับโครงการเคลื่อนไหวของคุณ
การเลือกระหว่างแอคชูเอเตอร์เซอร์โวแบบอินไลน์และแบบพับกลับจะส่งผลโดยตรงต่อประสิทธิภาพของแพลตฟอร์มการเคลื่อนไหว บทความนี้จะอธิบายความแตกต่างทางโครงสร้าง ข้อดีข้อเสีย ข้อกำหนดพื้นที่ และลักษณะการโหลดของกระบอกสูบเซอร์โวไฟฟ้าแบบอินไลน์และแบบพับกลับ เราแบ่งปันแนวทางการเลือกปฏิบัติสำหรับแพลตฟอร์มการเคลื่อนไหว 3DOF, 6DOF ระบบอัตโนมัติทางการเกษตร และโครงการจำลอง ซึ่งช่วยให้วิศวกรเลือกแอคชูเอเตอร์ที่เหมาะสมสำหรับการใช้งานขนาดกะทัดรัดหรือมีความแข็งแรงสูง
กระบอกสูบเซอร์โวไฟฟ้าแบบมีไกด์ช่วยแก้ปัญหาการโก่งตัวของโหลดด้านข้างสำหรับแอคชูเอเตอร์เชิงเส้นมาตรฐาน บทความนี้สำรวจข้อดีของโครงสร้าง ประโยชน์ด้านประสิทธิภาพหลัก และสถานการณ์การใช้งานในอุตสาหกรรมเชิงปฏิบัติ เพื่อช่วยวิศวกรเลือกแอคชูเอเตอร์เซอร์โวแบบมีไกด์ที่เหมาะสมสำหรับโครงการอัตโนมัติ
บทความนี้จะแนะนำแพลตฟอร์มการเคลื่อนที่เซอร์โว 3-DOF แบบกำหนดเองซึ่งมีระยะชัก 300 มม. ความเร็ว 500 มม./วินาที และน้ำหนักบรรทุก 50 กก. พัฒนาขึ้นเป็นพิเศษสำหรับการทดสอบการจำลองเครื่องจักรการตัดแต่งต้นชา มันสร้างภูมิประเทศที่เป็นคลื่นในฟาร์มและการเปลี่ยนแปลงท่าทางแบบไดนามิกได้อย่างมีประสิทธิภาพ ช่วยให้สามารถตรวจสอบวิถีโคจรของเครื่องตัดตัดแต่งกิ่งในร่ม และลดต้นทุนการทดสอบภาคสนามได้อย่างมาก เอกสารนี้ยังขยายมูลค่าการใช้งานที่หลากหลายของแท่นเคลื่อนที่ของกระบอกสูบไฟฟ้าในการวิจัยและพัฒนาเครื่องจักรกลการเกษตร รวมถึงหุ่นยนต์ในการเก็บเกี่ยว อุปกรณ์ฉีดพ่น และการจำลองแบบไดนามิกของยานพาหนะในฟาร์ม
ผู้ซื้อส่วนใหญ่เปรียบเทียบความสามารถในการรับน้ำหนักเมื่อเลือกแพลตฟอร์มการเคลื่อนไหว 6DOF เท่านั้น อย่างไรก็ตาม ความแม่นยำในการจำลองจริงและความเสถียรแบบไดนามิกนั้นถูกครอบงำด้วยขอบเขตการทำงานและข้อจำกัดด้านเอกภาวะ บทความนี้จะอธิบายทฤษฎีจลนศาสตร์ของแพลตฟอร์ม Stewart และให้ข้อมูลการทดสอบที่ได้รับการตรวจสอบแล้ว ซึ่งช่วยให้วิศวกรหลีกเลี่ยงการเคลื่อนไหวที่บิดเบี้ยว ความกระวนกระวายใจ และการปิดระบบโอเวอร์โหลดโดยไม่คาดคิด