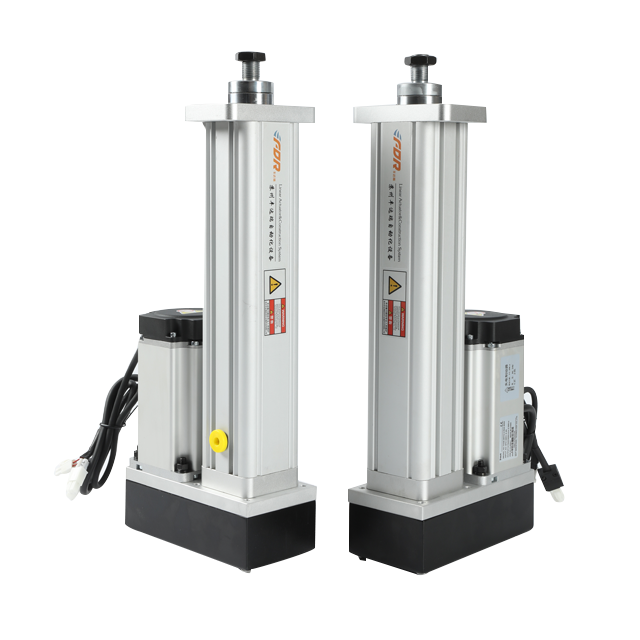
En komplet styret servoaktuator er mere end en servomotor plus styrestænger. Monteringspladerne er skelettet af hele den lineære bevægelsesenhed. Korrekt pladedesign eliminerer ekstra stress og beskytter kugleskruen og lejerne. Hvis du integrerer 3DOF-bevægelsesplatforme, skal du være opmærksom på monteringspladens stivhed under valg af aktuator. Kontakt vores ingeniørteam for tilpassede pladeløsninger til dit bevægelsesprojekt.
Valget mellem inline og foldback servoaktuatorer påvirker direkte bevægelsesplatformens ydeevne. Denne artikel forklarer de strukturelle forskelle, fordele og ulemper, pladskrav og belastningskarakteristika for inline og foldback servo elektriske cylindre. Vi deler praktiske udvælgelsesretningslinjer for 3DOF, 6DOF bevægelsesplatforme, landbrugsautomatisering og simuleringsprojekter, og hjælper ingeniører med at vælge den rigtige aktuator til kompakte eller højstive applikationer.
Styrede servo-elektriske cylindre løser problemer med sidebelastningsafbøjning for standard lineære aktuatorer. Denne artikel udforsker deres strukturelle fordele, nøgleydelsesfordele og praktiske brancheapplikationsscenarier for at hjælpe ingeniører med at vælge den rigtige guidede servoaktuator til automatiserede projekter.
Denne artikel introducerer en brugerdefineret 3-DOF servobevægelsesplatform med 300 mm slaglængde, 500 mm/s hastighed og 50 kg nyttelast, specielt udviklet til simuleringstest af tea tree beskæringsmaskiner. Det reproducerer effektivt landbrugsterrænets bølger og dynamiske holdningsændringer, hvilket giver mulighed for indendørs verifikation af beskæringsklipperens baner og reducerer omkostningerne til marktest i høj grad. Dette papir udvider også de forskellige anvendelsesværdier af elektriske cylinderbevægelsesplatforme i landbrugsmaskiners R&D, herunder høstrobotter, sprøjteudstyr og dynamisk simulering af landbrugskøretøjer.
De fleste købere sammenligner kun belastningskapacitet, når de vælger 6DOF motion platforme. Imidlertid er den faktiske simuleringsnøjagtighed og dynamiske stabilitet domineret af arbejdskonvolut og singularitetsbegrænsninger. Denne artikel forklarer Stewart-platformens kinematiske teori og giver verificerede testdata, der hjælper ingeniører med at undgå forvrænget bevægelse, jitter og uventede overbelastningsnedlukninger.