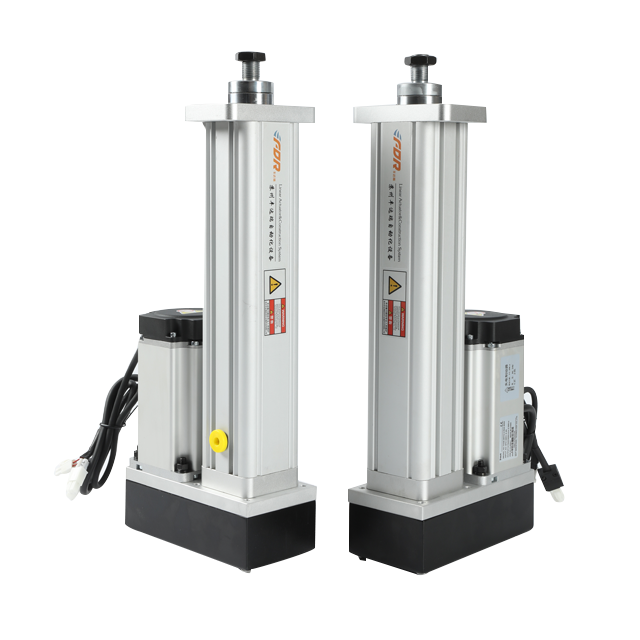
A komplett irányított szervo-aktor több, mint egy szervomotor plusz vezetőrudak. A szerelőlapok a teljes lineáris mozgásegység vázát alkotják. A megfelelő lemezkialakítás kiküszöböli az extra igénybevételt, és védi a golyóscsavart és a csapágyakat. Ha 3DOF mozgási platformokat integrál, ügyeljen a szerelőlemez merevségére az aktuátor kiválasztásakor. Forduljon mérnökcsapatunkhoz, ha egyedi lemezmegoldásokat szeretne kapni mozgási projektjéhez.
A beépített és a visszahajtható szervo aktuátorok közötti választás közvetlenül befolyásolja a mozgási platform teljesítményét. Ez a cikk bemutatja a szerkezeti különbségeket, előnyeit és hátrányait, helyigényét és terhelési jellemzőit a soros és visszahajtható szervo elektromos hengerek esetében. Megosztunk gyakorlati kiválasztási irányelveket a 3DOF, 6DOF mozgásplatformokhoz, mezőgazdasági automatizálási és szimulációs projektekhez, segítve a mérnököket a megfelelő hajtómű kiválasztásában kompakt vagy nagy merevségű alkalmazásokhoz.
Az irányított szervo elektromos hengerek megoldják az oldalterhelés eltérítési problémáit a szabványos lineáris hajtóműveknél. Ez a cikk feltárja szerkezeti előnyeiket, fő teljesítménybeli előnyeiket és gyakorlati ipari alkalmazási forgatókönyveit, hogy segítsen a mérnököknek kiválasztani a megfelelő irányított szervo-aktort az automatizált projektekhez.
Ez a cikk egy egyedi 3-DOF szervo mozgási platformot mutat be, 300 mm-es lökettel, 500 mm/s sebességgel és 50 kg hasznos terheléssel, amelyet kifejezetten teafa metszőgépek szimulációs teszteléséhez fejlesztettek ki. Hatékonyan reprodukálja a mezőgazdasági terep hullámzásait és a dinamikus testtartásváltozásokat, lehetővé téve a metszővágó pályáinak beltéri ellenőrzését, és nagymértékben csökkenti a szántóföldi vizsgálat költségeit. Ez a cikk kibővíti az elektromos hengermozgató platformok változatos alkalmazási értékeit a mezőgazdasági gépek kutatás-fejlesztésében, beleértve a betakarító robotokat, permetező berendezéseket és a mezőgazdasági járművek dinamikus szimulációját.
A legtöbb vásárló csak a teherbírást hasonlítja össze a 6DOF mozgási platformok kiválasztásakor. A tényleges szimulációs pontosságot és a dinamikus stabilitást azonban a működési burkológörbe és a szingularitás korlátai uralják. Ez a cikk elmagyarázza a Stewart platform kinematikai elméletét, és ellenőrzött tesztadatokat tartalmaz, amelyek segítenek a mérnököknek elkerülni a torz mozgást, a remegést és a váratlan túlterheléses leállásokat.
Ez a cikk a 6DOF mozgásplatformokhoz való golyóscsavart és görgős csavart hasonlítja össze a valós 3000 órás tesztadatokkal. Ismerje meg a tartósságban, merevségben és mozgáshűségben mutatkozó különbségeket, és derítse ki, melyik hajtómű illik repülésszimulációs vagy ipari tesztprojektjéhez.