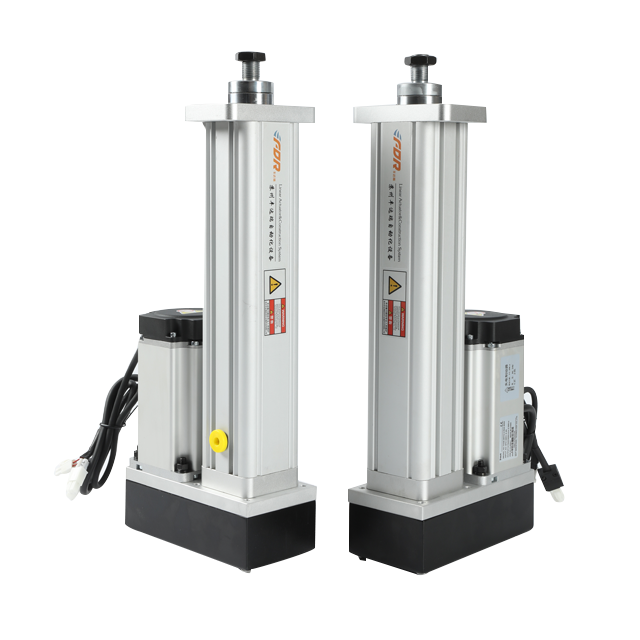
Täielik juhitav servoajam on midagi enamat kui servomootor pluss juhtvardad. Paigaldusplaadid on kogu lineaarse liikumise üksuse karkass. Õige plaadikonstruktsioon välistab lisapinge ning kaitseb kuulkruvi ja laagreid. Kui integreerite 3DOF-i liikumisplatvorme, pöörake täiturmehhanismi valimisel tähelepanu paigaldusplaadi jäikusele. Võtke ühendust meie insenerimeeskonnaga, et saada oma liikumisprojekti jaoks kohandatud plaadilahendusi.
Sisseehitatud ja kokkuklapitavad servoajamite vahel valimine mõjutab otseselt liikumisplatvormi jõudlust. See artikkel selgitab sisemiste ja kokkuklapitavate servo-elektrilindrite struktuurilisi erinevusi, plusse ja miinuseid, ruumivajadust ja koormusomadusi. Jagame praktilisi valikujuhiseid 3DOF-, 6DOF-liikumisplatvormide, põllumajanduse automatiseerimise ja simulatsiooniprojektide jaoks, aidates inseneridel valida õige täiturmehhanismi kompaktsete või suure jäikusega rakenduste jaoks.
Juhitavad servo-elektrilised silindrid lahendavad standardsete lineaarsete ajamite külgkoormuse läbipainde probleemid. Selles artiklis uuritakse nende struktuurseid eeliseid, peamisi jõudluse eeliseid ja praktilisi tööstuse rakendusstsenaariume, et aidata inseneridel valida automatiseeritud projektide jaoks õige juhitava servoajam.
See artikkel tutvustab kohandatud 3-DOF-i servo-liikumisplatvormi, millel on 300 mm käik, 500 mm/s kiirus ja 50 kg kasulik koormus, mis on spetsiaalselt välja töötatud teepuu pügamismasinate simulatsiooni testimiseks. See reprodutseerib tõhusalt talu maastiku lainetust ja dünaamilisi kehahoiaku muutusi, võimaldades siseruumides kontrollida pügamislõikuri trajektoore ja vähendada oluliselt välikatsete kulusid. See artikkel laiendab ka elektriliste silindrite liikumisplatvormide erinevaid kasutusväärtusi põllumajandusmasinate uurimis- ja arendustegevuses, sealhulgas koristusrobotid, pihustusseadmed ja põllumajandussõidukite dünaamiline simulatsioon.
Enamik ostjaid võrdleb kandevõimet ainult 6DOF-i liikumisplatvormide valimisel. Tegeliku simulatsiooni täpsuse ja dünaamilise stabiilsuse üle domineerivad aga tööümbrikus ja singulaarsuspiirangud. See artikkel selgitab Stewarti platvormi kinemaatilist teooriat ja pakub kontrollitud katseandmeid, mis aitavad inseneridel vältida moonutatud liikumist, värinat ja ootamatuid ülekoormuse väljalülitusi.