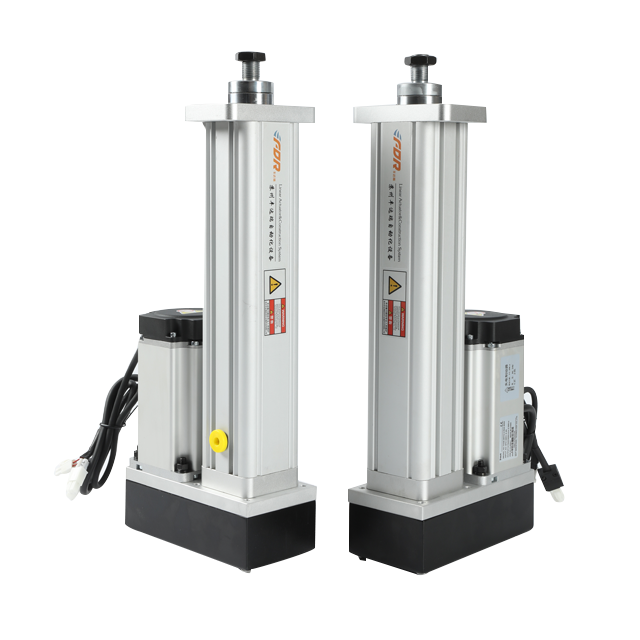
3DOF-i või 6DOF-i liikumisplatvormide konfigureerimisel keskendub enamik ostjaid ainult käigule, kiirusele ja kandevõimele . Siiski eiratakse sageli ühte kriitilist tegurit, mis määrab otseselt platvormi stabiilsuse, paigalduskõrguse ja dünaamilise jõudluse:
Mootori paigaldusstruktuur - Inline või Foldback (Parallel) servo-elektrisilinder.
Kuigi mõlemad tüübid kasutavad kuulkruviülekannet ja suletud ahelaga servojuhtimist, põhjustab nende mehaaniline paigutus tohutuid erinevusi üldmõõtmetes, raskuskeskmes, suure kiiruse stabiilsuses ja koostu ühilduvuses.
Paljud platvormi värinaprobleemid, piiravad häiretega seotud probleemid ja liiga kõrged paigaldustõrked on lihtsalt põhjustatud valest silindri struktuuri valikust.
Selles artiklis võrdleme süstemaatiliselt sisemisi servo- ja kokkuklapitavaid servosilindreid , selgitades nende plusse ja miinuseid ning automatiseeritud seadmete ja mitme vabadusastmega liikumisplatvormide jaoks kõige sobivamaid rakendusstsenaariume.
1. Struktuuripõhimõtte erinevus
1) Inline Servo elektrisilinder
Servomootor paigaldatakse kruviga sirgjooneliselt . Mootor, reduktor ja silindri toru on koaksiaalsed.
Jõuülekanne on otsene ja sirge
Ei mingit roolimehhanismi ega sünkroonse rihma muundamist
5. Kuidas me kliendi liikumisplatvormide jaoks konfigureerime
Servo-elektrilindrite ja mitme DOF-i liikumisplatvormide professionaalse tootjana rakendame sihipärast struktuuride sobitamist : erinevate projektide jaoks
jaoks Kõrge täpsusega ja suure dünaamilise simulatsiooniprojektide konfigureerime täielikult sisesed silindrid, et tagada jäik jõuülekanne ja värinata.
jaoks Piiratud ruumiga kompaktsete põllumajandus- ja tööstuslike katseplatvormide valime kokkuklapitavad silindrid, et optimeerida üldist suurust, tagades samal ajal standardse dünaamilise jõudluse.
See kohandatud sobitusmeetod väldib jõudluse raiskamist ja struktuurseid häireid, tagades iga liikumisplatvormi parima kulu- ja jõudluse tasakaalu.
6. Järeldus
Sisse- ja kokkuklapitavad servo-elektrisilindrid ei ole lihtsalt 'erineva kujuga'. Nende sisemised ülekandestruktuurid mõjutavad põhimõtteliselt jäikust, stabiilsust, eluiga ja paigaldusega ühilduvust . kogu liikumisplatvormi
Inline struktuurid taotlevad ülimat stabiilsust ja täpsust; Kokkupandavad struktuurid taotlevad kompaktsust ja ruumi optimeerimist.
Õige silindri struktuuri valimine on sama oluline kui käigu ja kiiruse valimine.
Kui projekteerite 3DOF- või 6DOF-i liikumisplatvormi ja vajate professionaalseid konstruktsioonikonfiguratsiooni soovitusi, võtke projekti tasuta hindamiseks ühendust meie insenerimeeskonnaga.