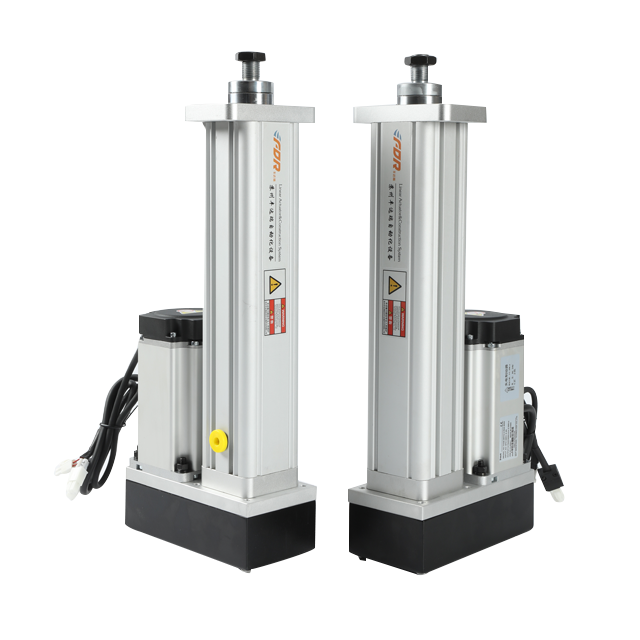
完全なガイド付きサーボ アクチュエータは、サーボ モータとガイド ロッドを組み合わせたものではありません。取付板は直動ユニット全体の骨格となります。適切なプレート設計により余分な応力が排除され、ボールネジとベアリングが保護されます。 3DOF モーション プラットフォームを統合している場合は、アクチュエータの選択時に取り付けプレートの剛性に注意してください。モーション プロジェクト向けのカスタム プレート ソリューションについては、当社のエンジニアリング チームにお問い合わせください。
インライン サーボ アクチュエータとフォールドバック サーボ アクチュエータのどちらを選択するかは、モーション プラットフォームのパフォーマンスに直接影響します。この記事では、インラインサーボ電動シリンダーとフォールドバックサーボ電動シリンダーの構造の違い、長所と短所、スペース要件、負荷特性について説明します。当社は、3DOF、6DOF モーション プラットフォーム、農業オートメーションおよびシミュレーション プロジェクトの実践的な選択ガイドラインを共有し、エンジニアがコンパクトまたは高剛性のアプリケーションに適したアクチュエータを選択できるように支援します。
ガイド付きサーボ電動シリンダは、標準的なリニア アクチュエータの横荷重たわみの問題を解決します。この記事では、エンジニアが自動化プロジェクトに適切なガイド付きサーボ アクチュエータを選択できるように、その構造上の利点、主な性能上の利点、および実際の業界での応用シナリオを探ります。
この記事では、ティーツリー剪定機械のシミュレーション テスト用に特別に開発された、ストローク 300 mm、速度 500 mm/s、ペイロード 50 kg を特徴とするカスタム 3-DOF サーボ モーション プラットフォームを紹介します。圃場の地形の起伏や動的な姿勢変化を効果的に再現し、屋内での剪定カッターの軌道検証を可能にし、圃場試験コストを大幅に削減します。また、この論文では、収穫ロボット、散布装置、農業車両の動的シミュレーションなど、農業機械の研究開発における電動シリンダ動作プラットフォームの多様な応用価値を拡張します。
ほとんどの購入者は、6DOF モーション プラットフォームを選択するときに耐荷重のみを比較します。ただし、実際のシミュレーション精度と動的安定性は、動作エンベロープと特異点制約によって左右されます。この記事では、スチュワート プラットフォームの運動学理論を説明し、検証済みのテスト データを提供します。これにより、エンジニアは歪み、ジッター、予期せぬ過負荷シャットダウンを回避できます。