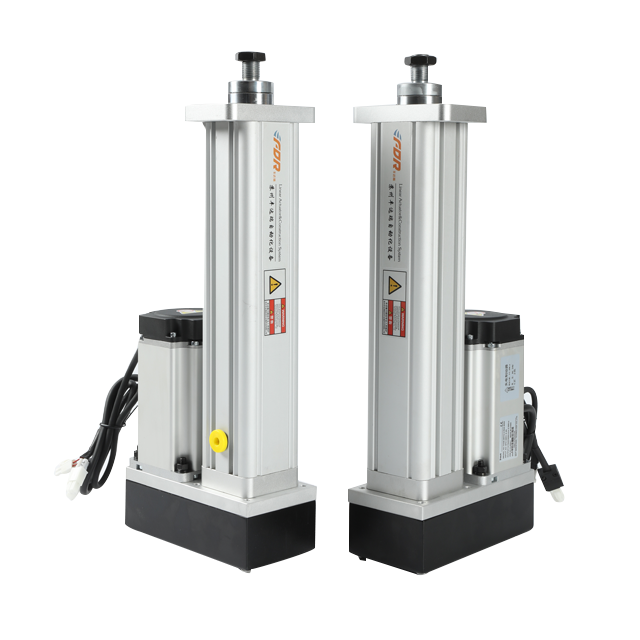
Ամբողջական ղեկավարվող սերվո մղիչն ավելին է, քան սերվո շարժիչը և ուղղորդող ձողերը: Մոնտաժային թիթեղները ամբողջ գծային շարժման միավորի կմախքն են: Ափսեի ճիշտ ձևավորումը վերացնում է լրացուցիչ սթրեսը և պաշտպանում գնդիկավոր պտուտակն ու առանցքակալները: Եթե դուք ինտեգրում եք 3DOF շարժման հարթակներ, ուշադրություն դարձրեք մոնտաժային թիթեղների կոշտությանը շարժիչի ընտրության ժամանակ: Կապվեք մեր ինժեներական թիմի հետ՝ ձեր շարժման նախագծի համար հատուկ ափսե լուծումների համար:
Ներքին և ծալովի սերվո ակտուատորների միջև ընտրությունն ուղղակիորեն ազդում է շարժման հարթակի աշխատանքի վրա: Այս հոդվածը բացատրում է կառուցվածքային տարբերությունները, դրական և բացասական կողմերը, տարածության պահանջները և բեռնվածության բնութագրերը ներդիր և ծալովի սերվո էլեկտրական բալոնների համար: Մենք կիսում ենք 3DOF, 6DOF շարժման հարթակների, գյուղատնտեսական ավտոմատացման և սիմուլյացիայի նախագծերի ընտրության գործնական ուղեցույցները՝ օգնելով ինժեներներին ընտրել ճիշտ շարժիչը կոմպակտ կամ բարձր կոշտության ծրագրերի համար:
Ուղղորդված սերվո էլեկտրական բալոնները լուծում են կողային բեռի շեղման խնդիրները ստանդարտ գծային մղիչների համար: Այս հոդվածը ուսումնասիրում է դրանց կառուցվածքային առավելությունները, հիմնական կատարողական առավելությունները և արդյունաբերության կիրառման գործնական սցենարները՝ օգնելու ինժեներներին ընտրել ճիշտ ղեկավարվող սերվո ակտուատորը ավտոմատացված նախագծերի համար:
Այս հոդվածը ներկայացնում է հատուկ 3-DOF սերվո շարժման հարթակ, որն ունի 300 մմ հարված, 500 մմ/վ արագություն և 50 կգ օգտակար բեռ, որը հատուկ մշակված է թեյի ծառի էտման մեքենաների մոդելավորման փորձարկման համար: Այն արդյունավետ կերպով վերարտադրում է ֆերմերային ռելիեֆի տատանումները և կեցվածքի դինամիկ փոփոխությունները, ինչը թույլ է տալիս ստուգել էտման հետագծերը փակ տարածքներում և զգալիորեն նվազեցնելով դաշտային փորձարկման ծախսերը: Այս փաստաթուղթը նաև ընդլայնում է էլեկտրական բալոնների շարժման հարթակների կիրառման տարբեր արժեքները գյուղատնտեսական մեքենաների գիտահետազոտական և մշակման մեջ, ներառյալ բերքահավաք ռոբոտները, ցողող սարքավորումները և գյուղմթերքների դինամիկ սիմուլյացիաները:
Գնորդների մեծ մասը համեմատում է միայն բեռնվածքի հզորությունը 6DOF շարժման հարթակներ ընտրելիս: Այնուամենայնիվ, մոդելավորման իրական ճշգրտությունը և դինամիկ կայունությունը գերակշռում են աշխատանքային ծրարի և եզակիության սահմանափակումներով: Այս հոդվածը բացատրում է Stewart պլատֆորմի կինեմատիկական տեսությունը և տրամադրում է ստուգված թեստի տվյալներ՝ օգնելով ինժեներներին խուսափել խեղաթյուրված շարժումից, ցնցումից և անսպասելի ծանրաբեռնված անջատումներից:
Այս հոդվածը համեմատում է գնդիկավոր պտուտակն ու գլանափաթեթը 6DOF շարժման հարթակների համար իրական 3000-ժամյա փորձարկման տվյալների հետ: Իմացեք նրանց տարբերությունը դիմացկունության, կոշտության և շարժման հավատարմության մեջ և պարզեք, թե որ շարժիչը համապատասխանում է ձեր թռիչքի մոդելավորմանը կամ արդյունաբերական փորձարկման նախագծին: