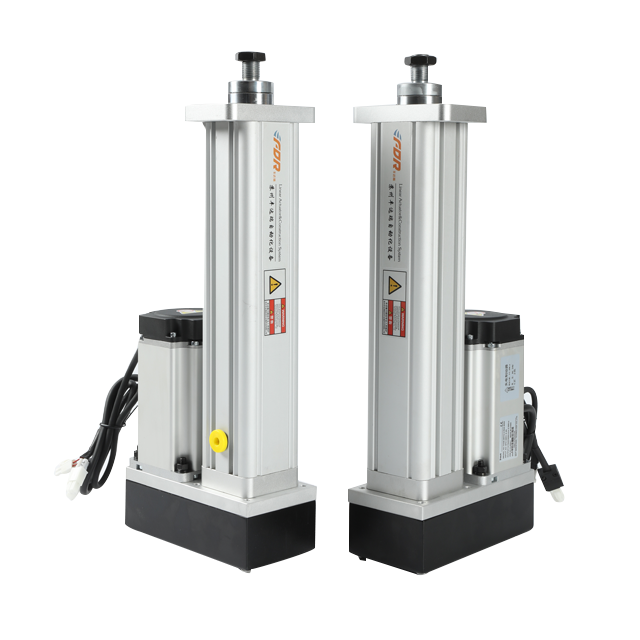
یک سروو محرک هدایت شده کامل چیزی بیش از یک سروو موتور به اضافه میله های راهنما است. صفحات نصب اسکلت کل واحد حرکت خطی هستند. طراحی صحیح صفحه، استرس اضافی را از بین می برد و از بال اسکرو و یاتاقان ها محافظت می کند. اگر پلتفرمهای حرکتی 3DOF را ادغام میکنید، به سختی صفحه نصب در هنگام انتخاب محرک توجه کنید. برای راه حل های صفحه سفارشی برای پروژه حرکت خود با تیم مهندسی ما تماس بگیرید.
انتخاب بین محرک های سروو درون خطی و فولدبک به طور مستقیم بر عملکرد پلت فرم حرکتی تأثیر می گذارد. این مقاله تفاوتهای ساختاری، مزایا و معایب، فضای مورد نیاز و ویژگیهای بار سیلندرهای سروو الکتریکی داخلی و تاشو را توضیح میدهد. ما دستورالعملهای انتخاب عملی برای پلتفرمهای حرکتی 3DOF، 6DOF، اتوماسیون کشاورزی و پروژههای شبیهسازی را به اشتراک میگذاریم و به مهندسان کمک میکنیم تا محرک مناسب را برای برنامههای فشرده یا با استحکام بالا انتخاب کنند.
سیلندرهای سروو الکتریکی هدایت شده مشکلات انحراف بار جانبی را برای محرک های خطی استاندارد حل می کنند. این مقاله مزایای ساختاری، مزایای عملکرد کلیدی، و سناریوهای کاربردی صنعت کاربردی را بررسی میکند تا به مهندسان کمک کند تا محرک سروو هدایت شده مناسب را برای پروژههای خودکار انتخاب کنند.
این مقاله یک پلتفرم حرکتی سروو سفارشی 3-DOF با حرکت 300 میلیمتری، سرعت 500 میلیمتر بر ثانیه و بار 50 کیلوگرمی را معرفی میکند که بهویژه برای آزمایش شبیهسازی ماشینآلات هرس درخت چای توسعه یافته است. این به طور موثر موجهای زمین مزرعه و تغییرات پوسچر پویا را بازتولید میکند و اجازه میدهد تا مسیرهای برش هرس را در داخل ساختمان تأیید کند و هزینههای آزمایش مزرعه را تا حد زیادی کاهش دهد. این مقاله همچنین مقادیر کاربرد متنوع سکوهای حرکتی سیلندر الکتریکی را در تحقیق و توسعه ماشینآلات کشاورزی، از جمله رباتهای برداشت، تجهیزات سمپاشی و شبیهسازی دینامیکی خودروهای مزرعه گسترش میدهد.
اکثر خریداران فقط ظرفیت بار را هنگام انتخاب پلت فرم های حرکتی 6DOF مقایسه می کنند. با این حال، دقت شبیهسازی واقعی و پایداری دینامیکی تحت سلطه محدودیتهای پوشش کاری و تکینگی است. این مقاله نظریه سینماتیک پلتفرم استوارت را توضیح میدهد و دادههای آزمایشی تأیید شده را ارائه میکند و به مهندسان کمک میکند تا از تحریف حرکت، لرزش و خاموش شدن بار غیرمنتظره جلوگیری کنند.