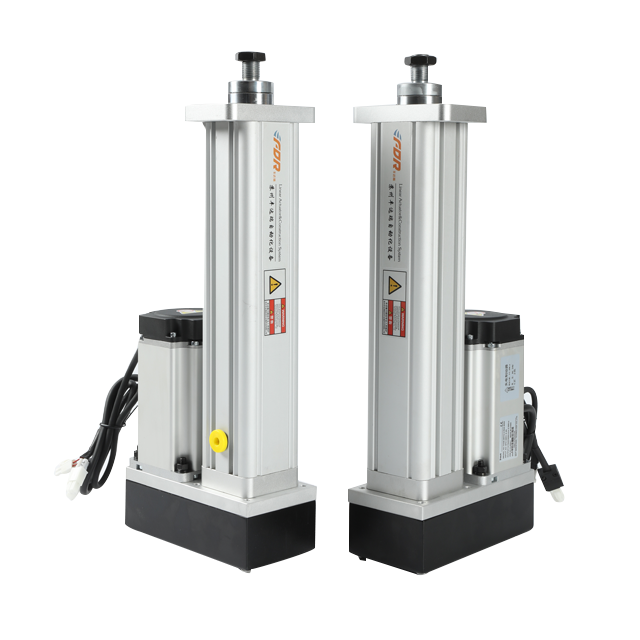
একটি সম্পূর্ণ গাইডেড সার্ভো অ্যাকচুয়েটর একটি সার্ভো মোটর প্লাস গাইড রডের চেয়ে বেশি। মাউন্টিং প্লেটগুলি পুরো রৈখিক গতি ইউনিটের কঙ্কাল। সঠিক প্লেট ডিজাইন অতিরিক্ত চাপ দূর করে এবং বল স্ক্রু এবং বিয়ারিংকে রক্ষা করে। আপনি যদি 3DOF মোশন প্ল্যাটফর্মগুলিকে একীভূত করছেন, তাহলে অ্যাকচুয়েটর নির্বাচনের সময় মাউন্টিং প্লেটের দৃঢ়তার দিকে মনোযোগ দিন৷ আপনার গতি প্রকল্পের জন্য কাস্টম প্লেট সমাধানের জন্য আমাদের প্রকৌশল দলের সাথে যোগাযোগ করুন।
ইনলাইন এবং ফোল্ডব্যাক সার্ভো অ্যাকচুয়েটরগুলির মধ্যে নির্বাচন করা মোশন প্ল্যাটফর্মের কর্মক্ষমতাকে সরাসরি প্রভাবিত করে। এই নিবন্ধটি ইনলাইন এবং ফোল্ডব্যাক সার্ভো বৈদ্যুতিক সিলিন্ডারের কাঠামোগত পার্থক্য, সুবিধা এবং অসুবিধা, স্থানের প্রয়োজনীয়তা এবং লোড বৈশিষ্ট্যগুলি ব্যাখ্যা করে। আমরা 3DOF, 6DOF মোশন প্ল্যাটফর্ম, কৃষি স্বয়ংক্রিয়করণ এবং সিমুলেশন প্রকল্পগুলির জন্য ব্যবহারিক নির্বাচন নির্দেশিকা শেয়ার করি, যা প্রকৌশলীদের কমপ্যাক্ট বা উচ্চ-দৃঢ়তার অ্যাপ্লিকেশনের জন্য সঠিক অ্যাকুয়েটর বাছাই করতে সহায়তা করে।
গাইডেড সার্ভো ইলেকট্রিক সিলিন্ডার স্ট্যান্ডার্ড লিনিয়ার অ্যাকচুয়েটরগুলির জন্য সাইড-লোড ডিফ্লেকশন সমস্যার সমাধান করে। এই নিবন্ধটি ইঞ্জিনিয়ারদের স্বয়ংক্রিয় প্রকল্পগুলির জন্য সঠিক নির্দেশিত সার্ভো অ্যাকচুয়েটর নির্বাচন করতে সহায়তা করার জন্য তাদের কাঠামোগত সুবিধা, মূল কর্মক্ষমতা সুবিধা এবং ব্যবহারিক শিল্প প্রয়োগের পরিস্থিতিগুলি অন্বেষণ করে।
এই নিবন্ধটি 300mm স্ট্রোক, 500mm/s গতি এবং 50kg পেলোড সমন্বিত একটি কাস্টম 3-DOF সার্ভো মোশন প্ল্যাটফর্ম প্রবর্তন করেছে, বিশেষভাবে চা গাছ ছাঁটাই মেশিনের সিমুলেশন পরীক্ষার জন্য তৈরি করা হয়েছে। এটি কার্যকরভাবে খামারের ভূখণ্ডের অস্থিরতা এবং গতিশীল ভঙ্গি পরিবর্তনগুলি পুনরুত্পাদন করে, যা ছাঁটাই কাটার ট্রাজেক্টোরিজগুলির অভ্যন্তরীণ যাচাইকরণের অনুমতি দেয় এবং মাঠ পরীক্ষার খরচ ব্যাপকভাবে হ্রাস করে। এই কাগজটি কৃষি যন্ত্রপাতি R&D-এ বৈদ্যুতিক সিলিন্ডার মোশন প্ল্যাটফর্মের বিভিন্ন প্রয়োগের মানগুলিকেও প্রসারিত করে, যার মধ্যে ফসল কাটা রোবট, স্প্রে করার সরঞ্জাম এবং খামারের গাড়ির গতিশীল সিমুলেশন সহ।
বেশিরভাগ ক্রেতা 6DOF মোশন প্ল্যাটফর্ম নির্বাচন করার সময় শুধুমাত্র লোড ক্ষমতা তুলনা করে। যাইহোক, প্রকৃত সিমুলেশন নির্ভুলতা এবং গতিশীল স্থিতিশীলতা কাজের খাম এবং এককতা সীমাবদ্ধতার দ্বারা প্রভাবিত হয়। এই নিবন্ধটি স্টুয়ার্ট প্ল্যাটফর্মের কাইনেমেটিক তত্ত্ব ব্যাখ্যা করে এবং যাচাইকৃত পরীক্ষার ডেটা প্রদান করে, যা ইঞ্জিনিয়ারদের বিকৃত গতি, ঝাঁকুনি এবং অপ্রত্যাশিত ওভারলোড শাটডাউন এড়াতে সহায়তা করে।
এই নিবন্ধটি 6DOF মোশন প্ল্যাটফর্মের জন্য বল স্ক্রু এবং রোলার স্ক্রুকে বাস্তব 3000-ঘন্টা পরীক্ষার ডেটার সাথে তুলনা করে। স্থায়িত্ব, অনমনীয়তা এবং গতির বিশ্বস্ততার মধ্যে তাদের পার্থক্য জানুন এবং আপনার ফ্লাইট সিমুলেশন বা ইন্ডাস্ট্রিয়াল টেস্ট প্রকল্পের সাথে কোন অ্যাকচুয়েটর ফিট করে তা খুঁজে বের করুন।