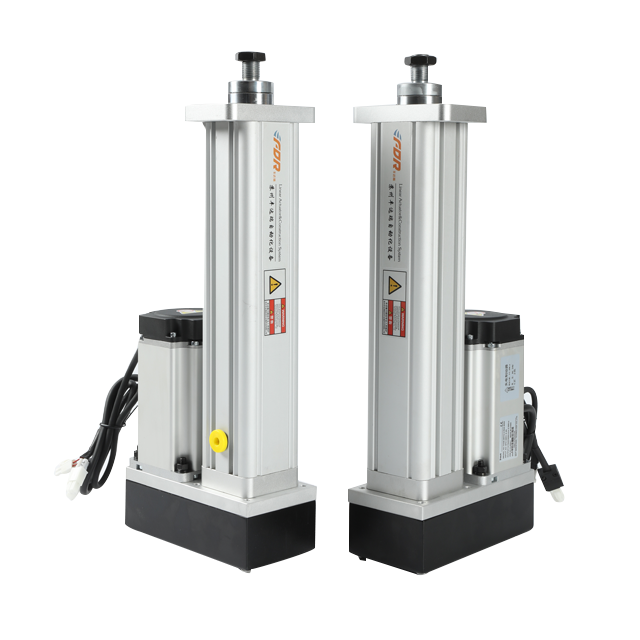
Een compleet geleide servoactuator is meer dan een servomotor plus geleidestangen. De montageplaten vormen het skelet van de hele lineaire bewegingseenheid. Een goed plaatontwerp elimineert extra spanning en beschermt de kogelomloopspindel en lagers. Als u 3DOF-bewegingsplatforms integreert, let dan op de stijfheid van de montageplaat tijdens de selectie van de actuator. Neem contact op met ons engineeringteam voor plaatoplossingen op maat voor uw bewegingsproject.
De keuze tussen inline- en foldback-servo-actuatoren heeft een directe invloed op de prestaties van het bewegingsplatform. In dit artikel worden de structurele verschillen, voor- en nadelen, ruimtevereisten en belastingskarakteristieken van inline en foldback servo-elektrische cilinders uitgelegd. We delen praktische selectierichtlijnen voor 3DOF-, 6DOF-bewegingsplatforms, landbouwautomatiserings- en simulatieprojecten, zodat ingenieurs de juiste actuator kunnen kiezen voor compacte of zeer stijve toepassingen.
Geleide servo-elektrische cilinders lossen problemen met de doorbuiging van de zijbelasting op voor standaard lineaire actuatoren. Dit artikel onderzoekt hun structurele voordelen, belangrijke prestatievoordelen en praktische toepassingsscenario's in de sector om ingenieurs te helpen bij het selecteren van de juiste geleide servo-actuator voor geautomatiseerde projecten.
Dit artikel introduceert een op maat gemaakt 3-DOF servobewegingsplatform met een slag van 300 mm, een snelheid van 500 mm/s en een laadvermogen van 50 kg, speciaal ontwikkeld voor simulatietests van tea tree-snoeimachines. Het reproduceert effectief de golven van het landbouwterrein en dynamische houdingsveranderingen, waardoor verificatie van de trajecten van de snoeischaar binnenshuis mogelijk wordt en de kosten voor veldtesten aanzienlijk worden verlaagd. Dit artikel breidt ook de diverse toepassingswaarden uit van elektrische cilinderbewegingsplatforms in onderzoek en ontwikkeling van landbouwmachines, waaronder oogstrobots, spuitapparatuur en dynamische simulatie van landbouwvoertuigen.
De meeste kopers vergelijken alleen het laadvermogen bij het selecteren van 6DOF-bewegingsplatforms. De feitelijke simulatienauwkeurigheid en dynamische stabiliteit worden echter gedomineerd door werkbereik- en singulariteitsbeperkingen. Dit artikel legt de kinematische theorie van het Stewart-platform uit en biedt geverifieerde testgegevens, waardoor ingenieurs vervormde bewegingen, trillingen en onverwachte uitschakelingen door overbelasting kunnen voorkomen.