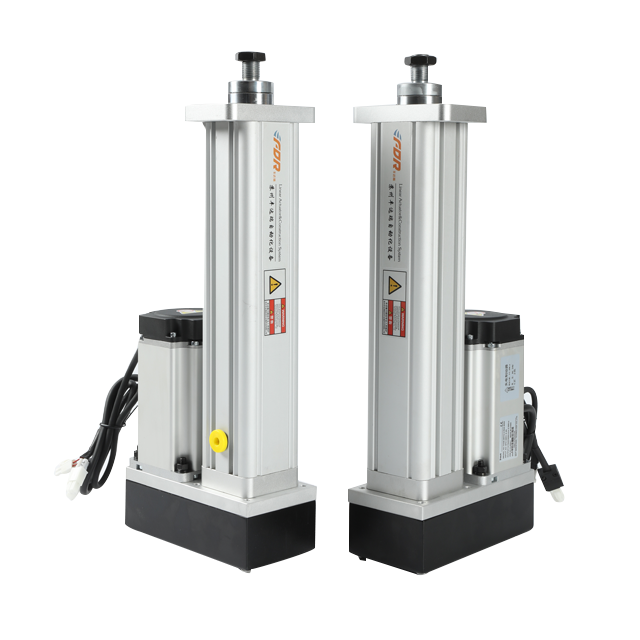
Повний керований сервопривід — це більше, ніж серводвигун плюс напрямні стрижні. Монтажні пластини є скелетом всього вузла лінійного руху. Правильна конструкція пластини усуває додаткове навантаження та захищає кульковий гвинт і підшипники. Якщо ви інтегруєте платформи руху 3DOF, зверніть увагу на жорсткість монтажної пластини під час вибору приводу. Зв’яжіться з нашою командою інженерів, щоб отримати індивідуальні пластини для вашого проекту руху.
Вибір між вбудованими та відкидними сервоприводами безпосередньо впливає на продуктивність платформи руху. У цій статті пояснюються структурні відмінності, переваги та недоліки, вимоги до простору та характеристики навантаження рядних і відкидних електричних сервоциліндрів. Ми ділимося практичними вказівками щодо вибору рухомих платформ 3DOF, 6DOF, сільськогосподарської автоматизації та проектів моделювання, допомагаючи інженерам вибрати правильний привод для компактних або жорстких застосувань.
Керовані сервоелектричні циліндри вирішують проблеми відхилення бічного навантаження для стандартних лінійних приводів. У цій статті досліджуються їхні структурні переваги, ключові переваги продуктивності та практичні сценарії застосування в галузі, щоб допомогти інженерам вибрати правильний керований сервопривід для автоматизованих проектів.
У цій статті представлено спеціальну платформу сервоприводу з 3 DOF із ходом 300 мм, швидкістю 500 мм/с і вантажопідйомністю 50 кг, спеціально розроблену для тестування обладнання для обрізки чайного дерева. Він ефективно відтворює хвилястість рельєфу ферми та динамічні зміни положення, дозволяючи перевіряти траєкторії обрізних ножів у приміщенні та значно знижуючи витрати на польові випробування. Ця стаття також розширює різноманітні прикладні значення електричних платформ руху циліндрів у дослідженнях і розробках сільськогосподарської техніки, включаючи збиральних роботів, обладнання для обприскування та динамічне моделювання сільськогосподарських транспортних засобів.
Більшість покупців порівнюють лише вантажопідйомність, обираючи рухомі платформи 6DOF. Однак у фактичній точності моделювання та динамічній стабільності домінують обмеження робочої огинаючої та сингулярності. Ця стаття пояснює кінематичну теорію платформи Стюарта та надає перевірені дані випробувань, допомагаючи інженерам уникнути викривленого руху, тремтіння та несподіваних відключень через навантаження.
У цій статті порівнюються шарико-гвинтові та роликові гвинти для платформ руху 6DOF із реальними даними випробувань за 3000 годин. Дізнайтеся про їх відмінності в довговічності, жорсткості та точності руху та дізнайтеся, який привод підходить для вашого проекту симуляції польоту чи промислового випробування.