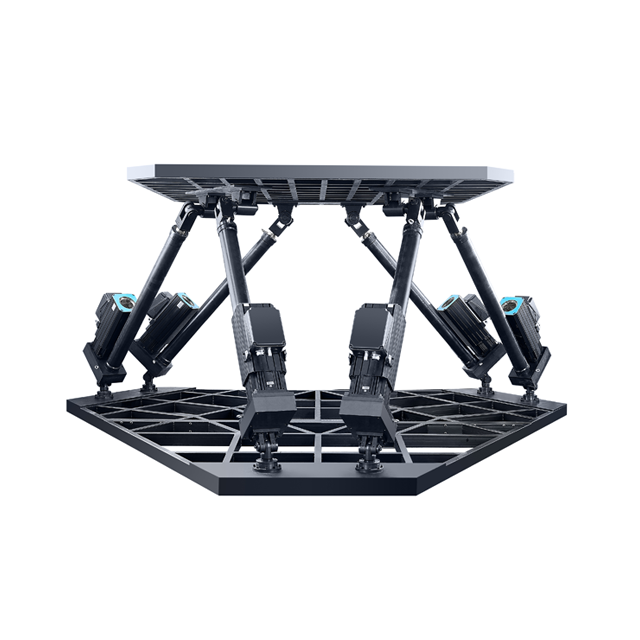
Trabea ad mobilitatem electrificatam urget fabrum testium ad recogitandum quomodo systemata gb convalidamus. Gravioribus altilium sarcinis, novae suspensionis architecturae et NVH (Noise, Vibration & Harshness) indiciis, aggeribus traditis deficiunt. Ut wisi enim ad 6 DOF Rostra Motus (etiam ut 6-axis motio rostris vel sex gradus libertatis systematis ) cum 5000 kg payload capacitas fit lusus-mutatoris in EV chassis probationis. Articulus hic explorat quomodo tale suggestum realismum, iterabilem ac efficientiam validationis EV chassis extollat.
Quid est 6DOF Motion Platform?
Simpliciter a 6 DOF suggestum motus moderatum in sex axibus praebet:
Surge (deinceps / retro)
Dominari (reliquit / ius)
primitias (ascendit / descendit)
Roll (gyrationis circa X-axis)
Pix (gyrationis circa Y-axis)
Yaw (circulatione circa Z-axis)
| Axis |
Motion Type |
Vehiculum Typical Event. |
| Surge |
Translational X |
Durum braking vel accelerationis |
| dominari |
Translational Y |
Mutatio lane, latus ventus |
| Caelum |
Translational Z |
Via gibba, pothole |
| Roll |
Rotatione de X * |
Corpus innitatur in cornering |
| Pix |
Gyratio circa Y |
'Nos-descendit' sub braking vel oriri sub acceleratione |
| Yaw |
Rotatione de Z * |
Conversus, LABOR responsio |
Indicium: Usus pleni sex axi tig significat non solum eventus singulos simulans (exempli gratia gibba verticalis) sed motus coniunctos (eg, gibba lateralis dum se vertens) — clavis beneficium cum EV chassis tentans sub reali mundo extollit.
Cur EV Chassis Testis Multi-Axis Solutiones requirit?
EV gb systemata unicum experimentum requisita afferunt:
Magnae sarcinae sub pavimento altilium massam mutabunt et centrum gravitatis dynamics mutabunt.
Instanti torques traditio acre onus creat per suspensionem et chassis mutationes.
Tabulae sonitus inferioris (defectus sonitus machinae) significat NVH quaestiones magis perceptibiles factae.
Labores structurae et expansio scelerisque in levioribus laboribus magis critica fiunt.
Traditional single- or three-axis test aggeribus multiplicis copiae multi-directionales replicare non possunt, quas EV chassis in angulis + braking + viarum junctiones ictum videt. A VI DOF ratio fabrum admittit;
Replicate realistica via perfiles (cum primitiis + dicionis + volvunt)
Combinare braking/acceleratio onerat (surge) cum dynamicis angulis (volumine + yaw)
Responsum structuris aestimare de pugna subsidii tabulae, cancellos chassis, munitiones suspensionis et magis in ambitu testi unificato.
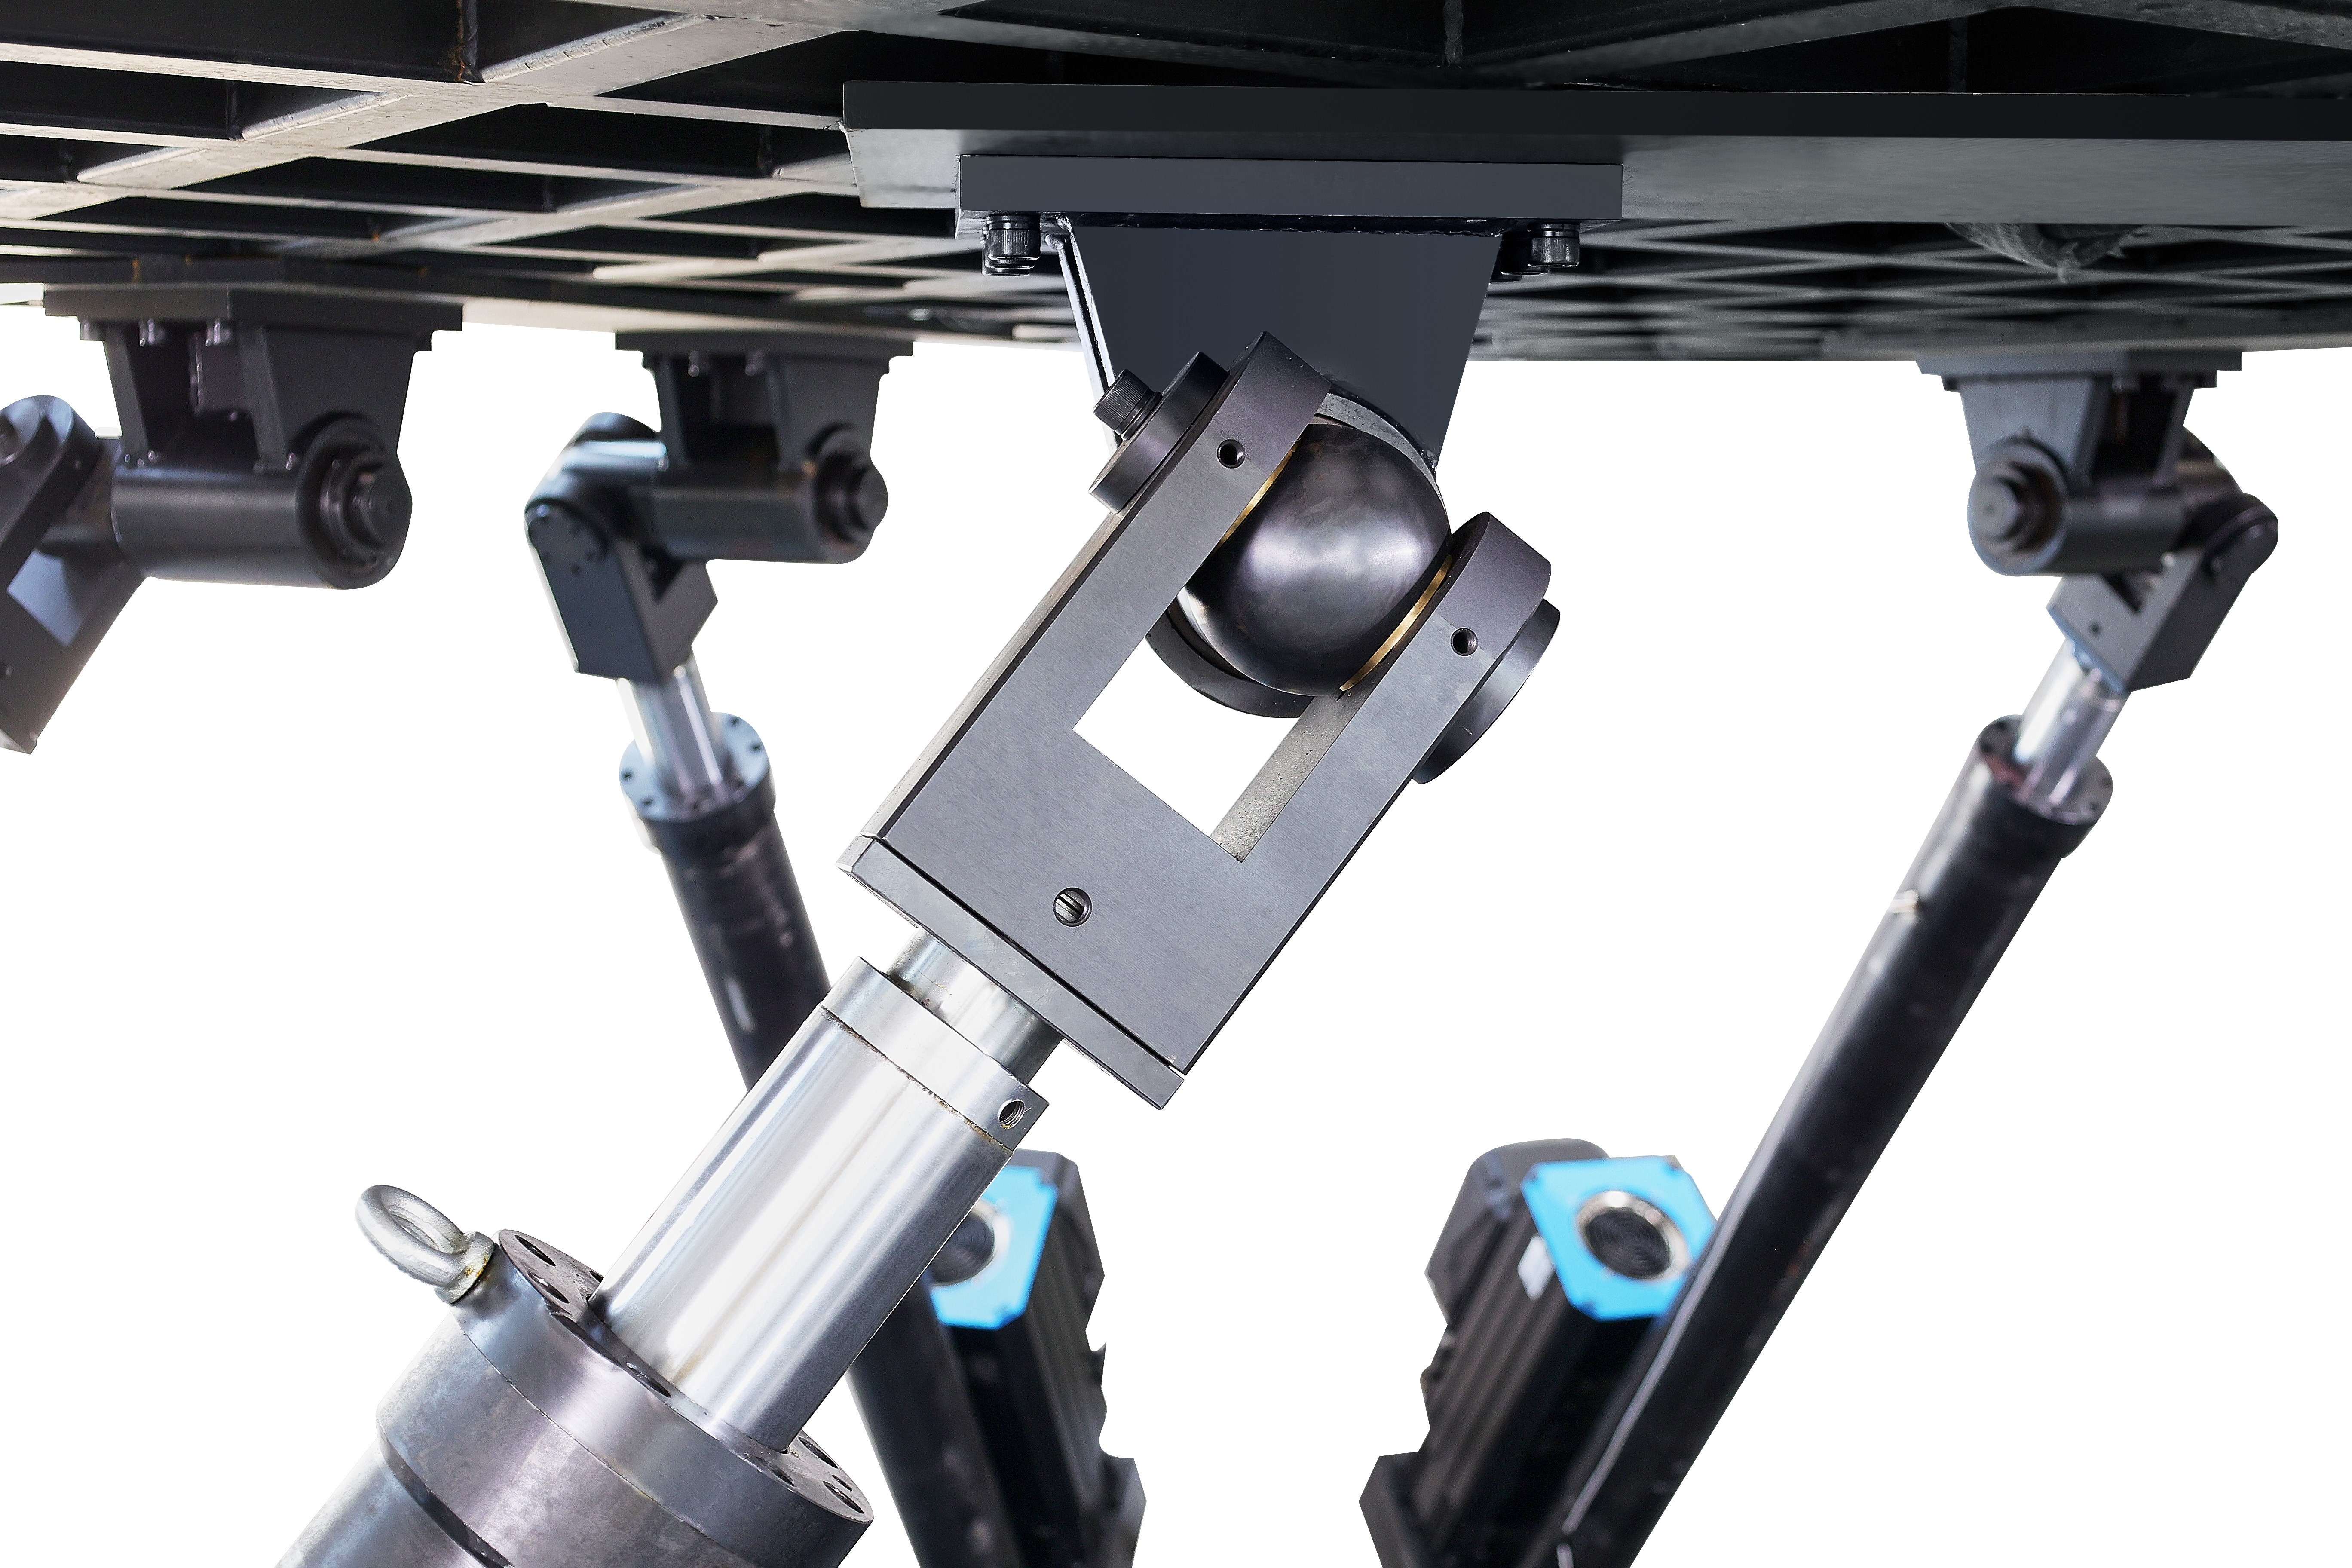
Key Specifications de (V) kg Payload 6DOF Platform
Usus typicam oblationis exemplum (see FDRAutoIndustry scriptor (V) kg 6DOF rostris ), spec sheet ut includit:
Payload facultatem: usque ~ (V) kg (sustentat plena EV gb vel magna subsystem)
Platform top size: ~ 1500 × 1500 mm (amplum pro gb volvente)
Plaga primitivorum: usque ad ~0-450 mm
Surge/Ia plaga: ±225 mm
Roll/pix/Yaw: ± XXV° (vel similis)
Repetitio: ±0.1 mm translationalis / ±0.5° rotational
Longum tempus summa: ≤ 0.00025 m post 12 h operationem continuam
Huiusmodi specificationes significent te perfectam EV chassis (altilium + frame + suspensionis) conscendere et eam subicere ad axem multi- prehensibilem dynamicam oneratorum magna fidelitate.
Applicationem missionum in EV Chassis Testis
Hic explicantur applicationes ubi 5000 kg payload 6DOF suggestum maioris pretii adfert:
1. plena Chassis Vibratio & Concursores Testis
Ascende plenum EV chassis et sequentia currunt replicans impulsus viae, refrenat, potholes et impulsus longitudinales. Sublatio + impetus + picis motus sequentia significant lassitudinem potentialem rimas, quaestiones firmae, vel saeptum altilium extollit.
2. Combinatae quaevis Cornering / Braking Dynamic probat
Simul motus laterales (imperium), longitudinales et rotationales (volumen, yaw) applicat ad missiones simulandas sicut 'difficile braking dum in superficie striata'. Hoc ostendit quomodo chassis, suspensae mons puncta et altilium sarcina respondent sub multiplici axe multi-loading.
3. NVH & Ride Comfort Aestimatio
Quia EVs sonum larvatum machinam carent, chassis et machinae machinae vibrationes inductae magis notabiles fiunt. Utens tribunal subtilis motus temperantiae, motus moderatos excitationes (eg perturbationes picis-caeli) injicere potes et responsiones metire (accelerometras, gauges intendere) ad solutiones optimizandas et solitudo solutiones.
4. Diuturnitatem & lassitudinem vitae Acceleratio
Utere suggestu motus ad cyclos mille vel milliones oneris in tempore compresso. Exempli causa, simulant multos annos pellendi - potholes, celeritates bumps, vicissitudines laneas et difficiles clausuras, cursus pugnae lance munitiones, cancellos chassis et uncis suspensionis supersunt plenae vitae cycli.
5. Prototypum & Variant Validation Efficens
Cum eodem rig, plures gb versiones probare potes (diversis sarcinarum altilium, configurationibus suspensionis, mutationes materiales) sub eodem motu perfiles. Inde comparat pulchrum, iterabile et velocius, consilium iterativam et sanationem sustinens.
Integration & Operational Best Practices
Ad efficacem instruere talem altam facultatem 6DOF suggestum, fabrum prae oculis habere debet;
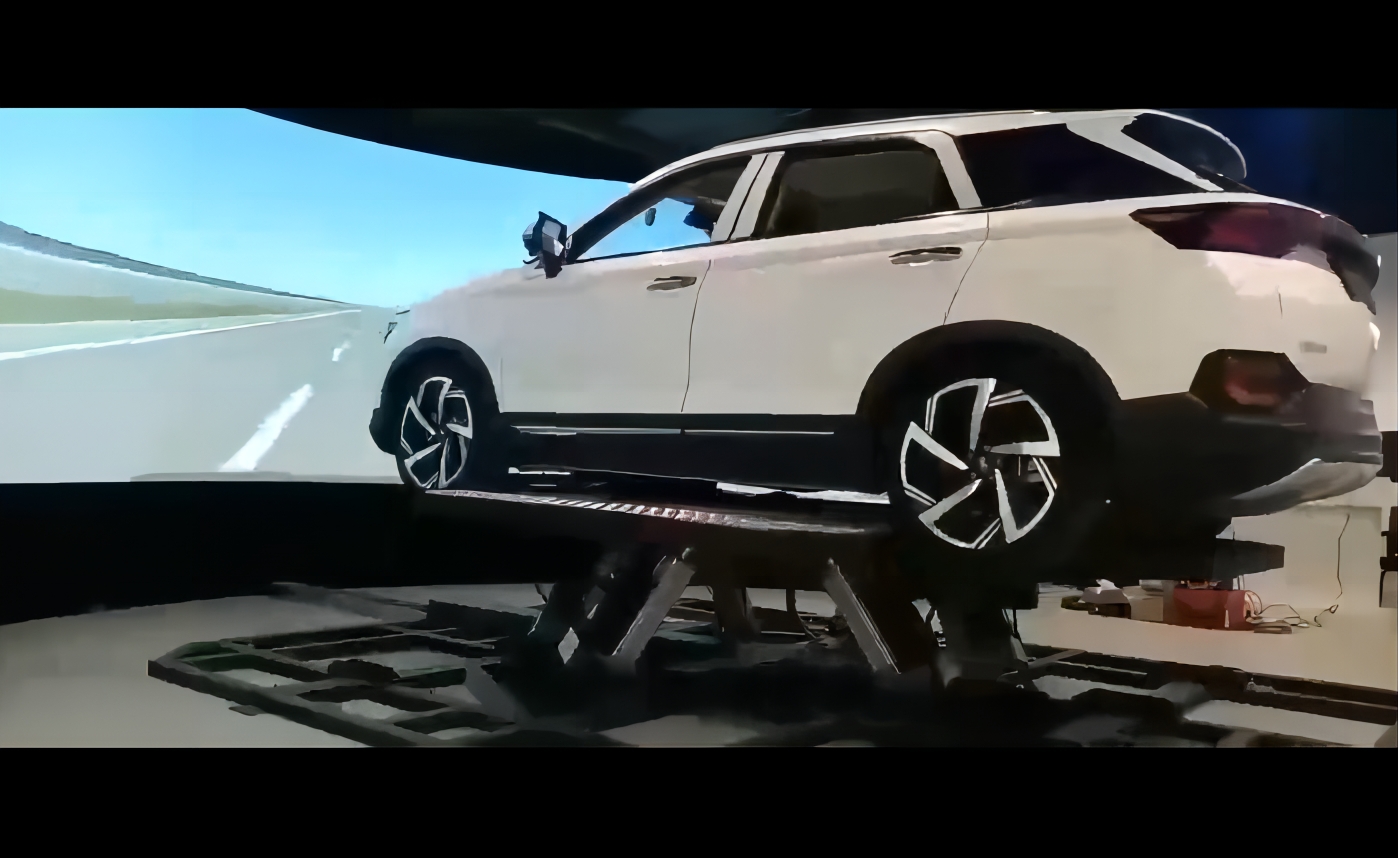
Adscendens Considerationes: Design fixtures pro EV chassis ut accuratam noctis centrum-of-gravitatis, securam machinam sarcinam ascendentem, et phaleras proprias fudisset.
Motus Profile Development: Usus notitiarum viarum realium mundi (accelerometris, 3-axis IMU datae) et in 6DOF mandata motuum converte. Potes referre [integration real-time simulation ducibus] per nexus internos.
Data Acquisitione Synchronisation: Motum suggestum compone cum systemate tuo DAQ (accelerometris, micas intendere, sensoriis NVH) et curare indicationem, verificationem clausis ansam et axem crucis reciproci.
Salus & Calibration: Gravis payloads significant vires significant. Facientes stiones mechanicas, systemata subitis sistendi, ac calibratio actuatorum et sensoriorum regularium.
Test Workflow Efficientia: Leverage repetita suggesti capacitas ad probationes recurrentes, compara variantes, magnas notitias generat, et eventus pascunt in loramenta simulationis vel geminae compages digitales.
Commoda Summary
Hic est velox summarium commodarum praecipuorum cum 5000 kg-classis 6DOF utens suggestum pro EV chassis probationis:
Realistica multi-axis onus replicationis (translatio + gyrationis)
Facultas tentandi plenas ecclesias gb , inter sarcinas altilium
Princeps repeatability et praecisio ad consistent benchmarking
Reducuntur fiducia amet tempus consumens viam temptationis
Velocius designat iteratio et sanatio circuitus
Frequenter Interrogata (FAQ)
Potestne 6DOF Motion Platforme probare plenum EV chassis?
Ita. A 5000 kg-payload 6-Axis Motionis Platform adiuvat probatio conventus perfecti EV chassis - incluso altilium sarcinae, suspensionis et structurae subcorporalis. Hoc aufert necessitatem utendi ficticiis vel partialibus vel simplicioribus, permittens fabrum aestimare mores mechanicos reales plenae carri.
Quomodo 6-axis Motion Platforms simulat condiciones reales mundi viam?
Coniungendo sex gradus libertatis - impetus, dominatio, primitias, volumen, picem, yaw - systema implicatos imitatur missiones sicut braking dum in inaequalibus locis vel incursus sarcinas in collisione pothole collisionis .
cum traditionalibus aggeribus unius axis comparatus, longe veriorem repraesentationem motus vehiculi multi-directionis tradit.
Quam accurate et iterabilis eventus sunt?
Tabulae modernae 6DOF actuatores servo continenti utuntur et systemata feedback clausa subtiliter usque ad ±0.1 mm ac ±0.5°. Longum tempus summa est fere minus quam 0.00025 m post 12 horas operationis continuae.
Hoc efficit ut omne examen currendi consistat - specimen pro NVH benchmarking, diuturnitatis correlatio, et regressio probatio inter prototypa.
Potestne 6DOF ratio reponere in via temptationis?
Non omnino, sed physica experimentum passibus 40 – 60% minuere potest . Simulatio multi-axis permittit primo deprehensionem firmitatis vel exituum NVH, salvificum tempus, sumptus, et prototypum lapsum. Multi OEMs nunc utuntur suggestis lab-fundatis motu praevalidationis ante confirmationem finalem in via.
Quid infrastructura ad institutionem requiritur?
A (V) kg-payload rig necessitates;
Auctus area vel pit fundamenta
Tres tempus industrialis potentia copia
Imperium environment (temperatus & tremor solitudo)
Clausura salus et systema E-stop
Integratio cum DAQ, simulatione et potestate PCs
Propria ratio maximam uptime et operator salutem praestat.
Quomodo integrat systemata testium exsistentium?
Rostra motus communicat cum DAQ et systemata potestate per EtherCAT vel CAN substructio interfaces. Machinatores possunt importare notitias reales viae oneris , simulationes outputs, vel motus seriei usoris definitas.
Nonnullae paroeciales etiam cum geminis ambitibus digitales ambages ad simulationem ansam clausam integrant - connexio corporis et virtualis sanationis.
Quid est ROI collocare in 5000 kg 6DOF Motion Platform?
Etsi initiales sumptus et vestigium significantes sunt, beneficia includunt:
Paucioribus corporis prototypa
Minores progressus cycles
Reducitur in via temptationis
Superiore productum constantiam et constantiam
Velocius tempus ad mercatum pro novis EV exemplaribus
Pro magna-scala EV programmata, reditus in obsidione plerumque intra 18-24 menses perficitur.
Quam futura-probatio est haec technologia?
A 5000 kg ratio praebet scalabilitatem ad EV architecturas venturas — densitates altilium superiores, materias novas chassis, et motus sui iuris incessus.
Cum AI-substructio motus temperationis et integrationis digitalis geminae coniunctae , tabulae generationis proximae etiam accuratius, automated et probatio datae agitatae tradent.
conclusio
Explicare ~5000 kg payload 6 DOF motus suggestus plus quam upgrade-est opportuna collocatio pro EV fabricatoribus et labs test. Per gb plenariam probationem sub dynamica multi-axi realitica, altiores structuras indagaris indagaris, cyclos citius convalidationis et eventus NVH/durabilitas meliores. Sicut EV consilium evolvere pergit, hunc gradum motus simulationis amplectens, key differentiator in chassis observantiae et constantiae fit.


