導入
自動運転車の開発では、車両が公道で安全に走行できるようになるまでに、何千もの走行条件下で広範なテストが必要です。コンピューターシミュレーションと試験場は依然として不可欠ですが、多くの重要な検証タスクでは、制御された実験室環境での再現性の高い物理的動作テストが必要です。 6 軸 Stewart プラットフォームを 使用すると、エンジニアは車両ダイナミクス、道路振動、コーナリング、ブレーキ、加速、センサーの動きを 6 自由度で正確に再現できるため、自動運転車の開発、センサーの検証、ハードウェアインザループ (HIL) テストに不可欠なツールとなります。このガイドでは、6 軸スチュワート プラットフォームが自律走行車のテストをどのようにサポートするか、およびエンジニアが適切なシステムを選択する際に考慮すべき点について説明します。
簡単な回答
6 軸 Stewart プラットフォームは、 6 つの自由度 (サージ、揺れ、ヒーブ、ロール、ピッチ、ヨー) で現実的な車両の動きを再現することで、自動運転車両のテストを改善します。これにより、制御された動的条件下でのカメラ、LiDAR、レーダー、IMU、GPS モジュール、自動運転アルゴリズムの実験室での繰り返しテストが可能になり、開発時間を短縮しながらテストの精度と安全性を向上させることができます。
自動運転車のテストにモーション シミュレーションが必要な理由
自動運転車は、周囲の環境を認識するために連携して動作する複数のセンサーに依存しています。
これらには次のものが含まれます。
カメラ
ライダー
レーダー
IMU (慣性計測ユニット)
GPS
超音波センサー
実際の運転中、これらのセンサーは次のような原因による継続的な車両の動きを経験します。
これらの条件を公道で繰り返しテストすることは、費用と時間がかかり、再現するのが困難なことがよくあります。
Stewart プラットフォームは、実験室内で再現可能な動作プロファイルを作成し、エンジニアが同一条件下でハードウェアとソフトウェアの両方を検証できるようにします。
業界の洞察
現代の自動運転車の開発では、デジタル シミュレーションと物理的な動作プラットフォームを組み合わせて、高価な路上テストが開始される前に知覚システムを検証することが増えています。管理された実験室テストにより、実際の運転と比較して再現性が大幅に向上します。
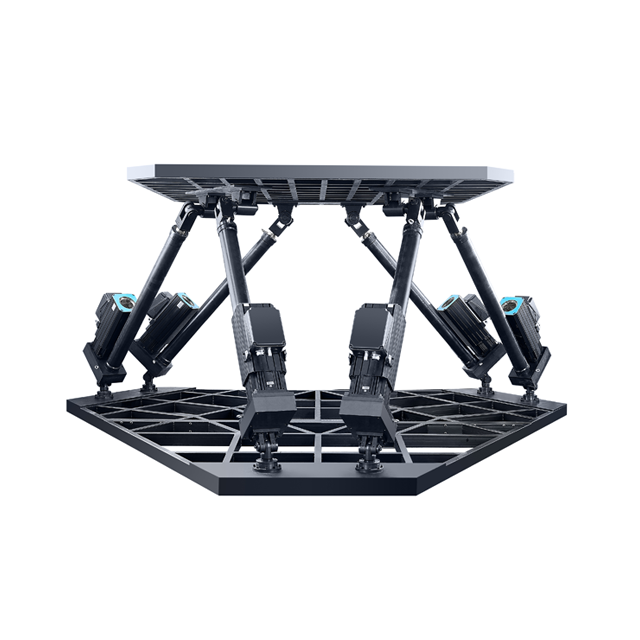
6 軸スチュワート プラットフォームは、以下で構成される並列ロボット機構です。
固定ベース
移動プラットフォーム
6 つの同期リニア アクチュエータ
ユニバーサルジョイントまたは球面ジョイント
リアルタイムモーションコントローラー
6 つのアクチュエータの協調動作により、6 つの独立した自由度が生成されます。
シリアル ロボット システムとは異なり、スチュワート プラットフォームはすべてのアクチュエータに同時に負荷を分散し、優れた剛性、位置決め精度、動的応答を実現します。
表 1. 車両シミュレーションの 6 自由度
モーション |
車両シナリオ |
うねり |
加速と制動 |
揺れる |
車線変更とコーナリング |
ヒーブ |
道路の段差や舗装の凹凸 |
ロール |
旋回時の車体ロール |
ピッチ |
ブレーキングと登坂 |
ヨー |
ステアリングと方向変更 |
購入者の検討事項
通常、6 つの軸すべてにわたってバランスのとれたパフォーマンスを持つスチュワート プラットフォームを選択すると、1 方向または 2 方向のみに過剰な移動を行うプラットフォームを選択するよりも、より現実的な車両ダイナミクスが得られます。
エンジニアは通常、車両全体を移動させるのではなく、センサー、テストリグ、または車両の部分アセンブリを移動プラットフォームに取り付けます。
このプラットフォームは、実際の運転状況から記録された動き、または車両シミュレーション ソフトウェアによって生成された動きを再現します。
これにより、エンジニアは以下を評価できるようになります。
センサーの安定性
カメラの画質
LiDAR 点群の精度
レーダー性能
IMU校正
センサーフュージョンアルゴリズム
車両の位置特定
動き補償
業界の洞察
多くの自動運転車研究所は、スチュワート プラットフォームを使用して、現実世界のテスト中に収集された道路プロファイルを再現しています。エンジニアは同一のモーション シーケンスを何百回も繰り返すことができるため、公道テストを繰り返すよりもアルゴリズムの比較の信頼性がはるかに高くなります。
表 2. 典型的な自動運転車のテスト アプリケーション
テストの種類 |
スチュワートプラットフォーム機能 |
カメラの検証 |
車両の動きをシミュレートします |
LiDARテスト |
振動や動きを再現 |
レーダー評価 |
センサーの安定性をテストします |
IMUキャリブレーション |
制御されたモーションを生成します |
センサーフュージョン |
複数のセンサーの動きを同期 |
ローカリゼーションテスト |
実際の運転ダイナミクスをシミュレート |
専門家のヒント
スチュワート プラットフォームは、誇張された動きではなく、実際の車両の動きを再現する必要があります。自動運転システムを検証する場合、一般に、最大移動距離よりも高い測位精度と低い遅延の方が重要です。
自動運転車開発の主な利点
従来の路上テストのみと比較して、スチュワート プラットフォームにはいくつかの重要な利点があります。
再現可能なテスト条件
すべての動作プロファイルを非常に高い一貫性で繰り返すことができます。
これにより、以下を直接比較できます。
センサーのバージョン
ソフトウェアのアップデート
AIアルゴリズム
校正方法
より安全なテスト環境
エンジニアや車両を危険にさらすことなく、潜在的に危険な運転状況を再現できます。
例としては次のものが挙げられます。
緊急ブレーキ
障害物回避
高速での車線変更
荒れた路面状況
開発の迅速化
臨床検査は、以下に関係なく続行できます。
開発コストの削減
臨床検査を繰り返すと、以下のことが減少することがよくあります。
車両の運行コスト
運転手経費
燃費
移動時間
試作ウェア
利点 |
工学的価値 |
再現性 |
一貫した検証 |
安全性 |
路上試験のリスクの軽減 |
開発の迅速化 |
検証サイクルの短縮 |
低コスト |
プロトタイプ操作の削減 |
管理された環境 |
安定した試験条件 |
より高い精度 |
センサー評価の向上 |
実践的な指導
スチュワート プラットフォームの最大の価値は、路上テストを完全に置き換えるのではなく、車両の配備前に再現可能な実験室条件下でセンサーと制御アルゴリズムを検証することで、高価な実地テストの数を削減できることです。
プロフェッショナルな Stewart プラットフォームは、自動運転車の開発サイクル全体を通じて、数多くの検証活動をサポートします。
カメラ安定化テスト
エンジニアは車両の動きが以下にどのような影響を与えるかを評価します。
LiDARの検証
制御された動作により、以下の評価が可能になります。
点群の一貫性
動きの歪み
オブジェクト追跡
環境認識
IMU と GPS のキャリブレーション
このプラットフォームは、慣性ナビゲーション システムの校正と位置特定アルゴリズムの検証のために、正確に制御されたモーションを生成します。
ハードウェアインザループ (HIL) テスト
車両コントローラーはシミュレートされた車両ダイナミクスと対話し、物理センサーは同期した 6 軸の動きを経験します。
表 4. テストされた代表的なハードウェア
ハードウェア |
テストの目的 |
カメラ |
画像の安定性 |
ライダー |
点群の精度 |
レーダー |
ターゲットの検出 |
IMU |
動きの計測 |
GPSモジュール |
ローカリゼーションの検証 |
電子制御ユニット |
ハードウェアインザループテスト |
業界の洞察
自動運転システムがマルチセンサー フュージョンへの依存度が高まるにつれ、スチュワート プラットフォームは単純なモーション シミュレーターから、物理的な動きをデジタル車両モデルやリアルタイム センサー データと同期できる統合検証システムへと進化しています。
考慮すべき主な仕様
自動運転車テスト用のスチュワート プラットフォームの選択には、積載量を比較するだけでは不十分です。
エンジニアは、いくつかのパフォーマンスパラメータを評価する必要があります。
ペイロード容量
プラットフォームは以下を安全にサポートする必要があります。
センサーラック
テストフィクスチャ
電子制御ユニット
カメラシステム
LiDARモジュール
追加の研究機器
システムのサイジングを行う際には、将来のアップグレードも考慮する必要があります。
位置決め精度
自動運転車のセンサーには、非常に正確な動きが必要です。
高い位置決め再現性により、複数の検証サイクルにわたって一貫したテスト結果が保証されます。
モーション帯域幅
プラットフォームは以下を正確に再現する必要があります。
路面の振動
サスペンションの動き
ステアリング入力
車体ダイナミクス
帯域幅が広いほど、動的な運転イベントのより現実的なシミュレーションが可能になります。
低遅延
シミュレーション ソフトウェア、センサー、モーション ハードウェア間のリアルタイム同期は不可欠です。
低遅延により、ハードウェアインザループおよびセンサー フュージョン テスト中の測定エラーが減少します。
オープンソフトウェアアーキテクチャ
プロフェッショナル プラットフォームは、次のようなエンジニアリング ソフトウェアとの統合をサポートする必要があります。
MATLAB/Simulink
ROS
アンリアル エンジン
団結
ハードウェアインザループ システム
自動運転シミュレーションソフト
表 5. 重要な選択基準
仕様 |
なぜそれが重要なのか |
ペイロード容量 |
完全なテスト機器をサポート |
位置精度 |
再現性の向上 |
モーション帯域幅 |
リアルな車両ダイナミクスを再現 |
低遅延 |
センサー測定を同期します |
ソフトウェアの統合 |
システム開発を簡素化します |
連続デューティサイクル |
長時間のテストセッションをサポート |
購入者の検討事項
サプライヤーを比較する場合は、最大移動量の仕様のみに依存するのではなく、実際の位置決め精度、再現性、遅延、動作帯域幅のデータを要求してください。
共通の課題と解決策
自動運転車のテストでは、正確な動作制御を必要とする独特のエンジニアリング上の課題が生じます。
表 6. 一般的な課題と推奨される解決策
チャレンジ |
考えられる原因 |
推奨される解決策 |
センサーデータの不一致 |
動作の再現性の制限 |
高精度サーボ制御を採用 |
カメラ画像のぼやけ |
過度の振動 |
モーションプロファイルを最適化する |
LiDAR 点群の歪み |
モーション同期エラー |
コントローラーの遅延を短縮する |
IMUキャリブレーションドリフト |
不正確なモーション再現 |
位置決め精度の向上 |
ハードウェア統合の問題 |
クローズド制御アーキテクチャ |
オープン SDK プラットフォームを選択してください |
長い検証サイクル |
研究室の自動化が制限されている |
自動テストのワークフローを統合する |
実践的な指導
多くの場合、正確なモーションの再現は、積極的なプラットフォームの動きよりも価値があります。スムーズで再現可能な 6 軸動作により、より信頼性の高いセンサー検証が可能になり、異なるソフトウェア バージョン間の比較が簡素化されます。
よくある誤解: 自動運転車はシミュレーション ソフトウェアで完全にテストできる
開発者の中には、自動運転車の検証にはコンピューター シミュレーションだけで十分だと考えている人もいます。
デジタル シミュレーションは不可欠な開発ツールとなっていますが、実際のセンサーの物理的動作を完全に再現することはできません。
次のような要因:
機械的振動
センサー取り付けの柔軟性
車体の動き
動的ロード
ハードウェアの遅延
物理的なテストを使用してのみ評価できます。
Stewart プラットフォームは、制御された実験室条件下で現実的な車両の動きを再現することで、仮想シミュレーションと路上テストの間のギャップを埋めます。
エンジニアが知っておくべきこと
最も効果的な検証戦略は、デジタル シミュレーション、ハードウェアインザループ テスト、モーション プラットフォーム テスト、および制御された路上テストを組み合わせたものです。各段階では、本格的な展開の前に、さまざまなタイプのシステム動作を特定します。
ケーススタディ
プロジェクトの背景
自動運転車技術会社は、カメラ、LiDAR、レーダー、慣性航法センサーを統合した次世代認識システムを開発していました。
エンジニアリング チームは、大規模な路上テストを実施する前にセンサー フュージョン アルゴリズムを評価するための再現可能な実験室環境を必要としていました。
チャレンジ
路上テストではいくつかの制限がありました。
気象条件の変化
一貫性のない交通環境
同一の運転イベントを再現するのが難しい
車両の運用コストが高い
長い検証サイクル
これらの変数により、ソフトウェア アップデートを客観的に比較することが困難になりました。
解決
同社は、ハードウェアインザループ テスト環境と統合された 6 軸 Stewart プラットフォームを実装しました。
このプラットフォームは、次のような記録された車両ダイナミクスを再現しました。
急加速
緊急ブレーキ
シャープなコーナリング
路面振動
凹凸舗装
車線変更操作
カメラ システム、LiDAR センサー、レーダー モジュール、IMU はプラットフォームに直接取り付けられ、自動運転ソフトウェアは同期されたセンサー データをリアルタイムで処理しました。
結果
次の実装:
センサー検証の再現性が高くなりました。
ソフトウェアの比較に必要な路上テストは少なくなりました。
手ブレ補正性能が向上しました。
LiDAR 点群の一貫性が向上しました。
ハードウェアインザループの開発サイクルが短縮されました。
テストコストを削減しながら、全体的な検証効率が向上しました。
学んだ教訓
このプロジェクトでは、物理的な 6 軸モーション シミュレーションとデジタル車両モデルを組み合わせることで、コンピューター シミュレーションや公道テストのみに依存する場合よりも、より包括的な検証プロセスが作成されることが実証されました。再現可能な実験室テストにより、エンジニアは開発サイクルの早い段階でセンサー統合の問題を特定できるようになりました。
購入者チェックリスト
自動運転車テスト用の 6 軸 Stewart プラットフォームを購入する前に、次の点を確認してください。
どのくらいの積載量が必要ですか?
位置決め精度と再現性はどの程度規定されていますか?
プラットフォームは低遅延のモーション コントロールを提供しますか?
リアルな車両ダイナミクスを再現できるでしょうか?
ソフトウェアは既存のシミュレーション ツールと互換性がありますか?
ハードウェアインザループ統合をサポートしていますか?
連続運転はサポートされていますか?
安全機能は制御システムに組み込まれていますか?
サプライヤーはエンジニアリングと試運転のサポートを提供しますか?
将来の研究プロジェクトのためにシステムを拡張できますか?
専門家の推奨事項
経験豊富な自動運転車エンジニアは通常、次のことを推奨します。
プラットフォームを選択する前に、センサー検証の目的を定義します。
最大モーション移動量よりも位置決めの精度と再現性を優先します。
正確なセンサーテストには、電気サーボ駆動のスチュワートプラットフォームを選択してください。
ソフトウェア統合を容易にするために、オープン API と SDK を備えたシステムを選択してください。
サプライヤーの評価中にレイテンシーとモーション帯域幅を検証します。
カスタマイズ、統合サポート、長期技術サービスを提供するメーカーと提携します。
結論
6 軸スチュワート プラットフォームは、センサー検証、ハードウェアインザループ テスト、自動運転研究のための高精度で再現可能なモーション シミュレーションを提供することで、自動運転車開発における重要なツールとなっています。制御された実験室条件下で現実世界の車両ダイナミクスを再現する機能により、エンジニアはカメラ、LiDAR、レーダー、IMU、センサー フュージョン アルゴリズムを従来の路上テストのみよりも一貫性を持って評価できます。
ペイロード容量、動作精度、ソフトウェア互換性、遅延、および長期的なシステム拡張性を慎重に考慮することで、組織は開発を加速し、テスト効率を向上させ、全体的な検証コストを削減する Stewart プラットフォームを選択できます。自動運転技術が進化し続けるにつれて、6 軸モーション プラットフォームは引き続き包括的な車両テストと検証の重要なコンポーネントとなるでしょう。
よくある質問
スチュワート プラットフォームは、制御された実験室環境で現実的な 6 自由度の車両の動きを再現します。これにより、エンジニアはセンサー、認識システム、自動運転アルゴリズムを同一条件下で繰り返し評価できるようになります。
一般的にテストされるデバイスには、カメラ、LiDAR、レーダー、IMU、GPS 受信機、超音波センサー、自動運転車で使用される完全なセンサー フュージョン システムが含まれます。
いいえ、スチュワートのプラットフォームは、車両が実際のテストに入る前に再現可能な実験室検証を提供することで、路上テストを補完します。これにより、開発コストが削減され、テスト効率が向上します。
低遅延が重要なのはなぜですか?
低レイテンシにより、物理プラットフォームの動作がシミュレーション ソフトウェアおよびセンサー測定と同期した状態が保たれます。これは、正確なハードウェアインザループ テストと信頼性の高い認識システムの検証に不可欠です。
主な考慮事項には、ペイロード容量、位置決め精度、動作帯域幅、ソフトウェア統合、オープン API、連続稼働能力、安全システム、技術サポート、将来のテスト要件をサポートする能力が含まれます。