Sissejuhatus
~!phoenix_var85_0!~ ~!phoenix_var85_1!~ ~!phoenix_var85_2!~
Kiire vastus
~!phoenix_var87_0!~ ~!phoenix_var87_1!~ ~!phoenix_var87_2!~
Nende hulka kuuluvad:
Kiirendus
Pidurdamine
Juhtimine
Teede ebakorrapärasused
Tuul
Sõiduki vibratsioon
Tööstuse ülevaade
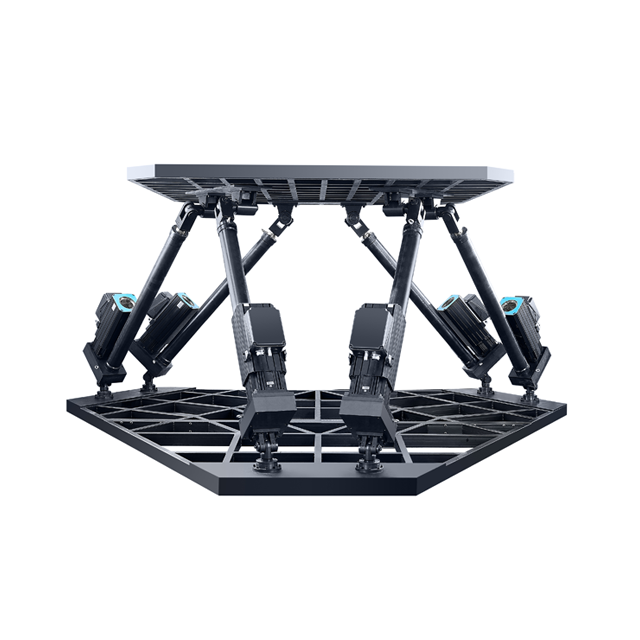
Fikseeritud alus
Liikuv platvorm
Kuus sünkroniseeritud lineaarset täiturmehhanismi
Universaalsed või sfäärilised liigendid
Reaalajas liikumiskontroller
Ülepinge
Sway
Tõuse
Rulli
Pitch
Yaw
Liikumine |
Sõiduki stsenaarium |
Ülepinge |
Kiirendus ja pidurdamine |
Sway |
Reavahetused ja kurvid |
Tõuse |
Teemuhkud ja ebatasased teekatted |
Rulli |
Sõiduki kere ümberminek pööramise ajal |
Pitch |
Pidurdamine ja mäkke ronimine |
Yaw |
Rooli- ja suunamuutused |
Ostja kaalutlus
Kõigi kuue telje vahel tasakaalustatud jõudlusega Stewarti platvormi valimine tagab tavaliselt realistlikuma sõiduki dünaamika kui platvormi valimine, millel on liiga palju liikumist ainult ühes või kahes suunas.
See võimaldab inseneridel hinnata:
Anduri stabiilsus
Kaamera pildikvaliteet
LiDAR punktipilvede täpsus
Radari jõudlus
IMU kalibreerimine
Andurite liitmise algoritmid
Sõiduki lokaliseerimine
Liikumise kompenseerimine
Tööstuse ülevaade
Many autonomous vehicle laboratories use Stewart platforms to reproduce road profiles collected during real-world testing. Insenerid saavad identseid liikumisjadasid korrata sadu kordi, muutes algoritmide võrdlemise palju usaldusväärsemaks kui avalike teekatsete kordamine.
Testi tüüp |
Stewarti platvormi funktsioon |
Kaamera kinnitamine |
Simuleerib sõiduki liikumist |
LiDAR-i testimine |
Taasesitab vibratsiooni ja liikumist |
Radari hindamine |
Testib anduri stabiilsust |
IMU kalibreerimine |
Tekitab kontrollitud liikumise |
Sensor Fusion |
Sünkroonib mitu anduri liikumist |
Lokaliseerimise testimine |
Simuleerib tõelist sõidudünaamikat |
Eksperdi näpunäide
Stewarti platvorm peaks reprodutseerima sõiduki tegelikku liikumist, mitte liialdatud liikumist. Autonoomsete sõidusüsteemide valideerimisel on kõrge positsioneerimistäpsus ja madal latentsusaeg üldiselt olulisemad kui maksimaalne läbisõidukaugus.
Peamised eelised autonoomse sõidukiarenduse jaoks
Võrreldes ainuüksi traditsiooniliste teekatsetustega on Stewarti platvormidel mitmeid olulisi eeliseid.
Korratavad katsetingimused
Iga liikumisprofiili saab korrata ülimalt ühtlaselt.
See võimaldab otsest võrdlust:
Andurite versioonid
Tarkvarauuendused
AI algoritmid
Kalibreerimismeetodid
Ohutum testimiskeskkond
Potentsiaalselt ohtlikke sõiduolukordi saab taasluua ilma insenere või sõidukeid ohtu seadmata.
Näited:
Hädapidurdus
Takistuste vältimine
Kiirreavahetused
Karmid teeolud
Kiirem areng
Laboratoorsed testid võivad jätkuda sõltumata:
Ilm
Liiklus
Tee kättesaadavus
Hooajalised tingimused
Vähendatud arenduskulud
Korduvad laboriuuringud vähendavad sageli:
Sõiduki kasutuskulud
Juhi kulud
Kütusekulu
Reisi aeg
Prototüübi kulumine
Kasu |
Tehniline väärtus |
Korratavus |
Järjepidev valideerimine |
Ohutus |
Vähendatud teekatsete risk |
Kiirem areng |
Lühemad valideerimistsüklid |
Madalamad kulud |
Vähendatud prototüübi töö |
Kontrollitud keskkond |
Stabiilsed katsetingimused |
Kõrgem täpsus |
Anduri täiustatud hindamine |
Praktilised juhised
Stewarti platvormi suurim väärtus ei ole maanteekatsetuste täielik asendamine, vaid kulukate välikatsete arvu vähendamine, valideerides andureid ja juhtimisalgoritme korratavates laboritingimustes enne sõiduki kasutuselevõttu.
Professionaalne Stewarti platvorm toetab arvukaid valideerimistoiminguid kogu autonoomse sõiduki arendustsükli jooksul.
Kaamera stabiliseerimise testimine
Insenerid hindavad, kuidas sõiduki liikumine mõjutab:
LiDARi valideerimine
Kontrollitud liikumine võimaldab hinnata:
Punktpilvede konsistents
Liikumise moonutamine
Objekti jälgimine
Keskkonna tajumine
IMU ja GPS-i kalibreerimine
Platvorm genereerib täpselt juhitud liikumist inertsiaalsete navigatsioonisüsteemide kalibreerimiseks ja lokaliseerimisalgoritmide valideerimiseks.
Hardware-in-the-Loop (HIL) testimine
Sõiduki kontrollerid suhtlevad simuleeritud sõiduki dünaamikaga, samas kui füüsilised andurid kogevad sünkroniseeritud kuueteljelist liikumist.
Tabel 4. Tavaline testitud riistvara
Riistvara |
Testi eesmärk |
Kaamerad |
Pildi stabiilsus |
LiDAR |
Punktpilvede täpsus |
Radar |
Sihtmärgi tuvastamine |
IMU |
Liikumise mõõtmine |
GPS moodulid |
Lokaliseerimise valideerimine |
Elektroonilised juhtseadmed |
Riistvara in-the-Loop testimine |
Tööstuse ülevaade
Peamised spetsifikatsioonid, mida kaaluda
Stewarti platvormi valimine autonoomse sõiduki testimiseks hõlmab enamat kui kandevõime võrdlemist.
Insenerid peaksid hindama mitmeid jõudlusparameetreid.
Kasulik kandevõime
Platvorm peaks turvaliselt toetama:
Süsteemi suuruse muutmisel tuleks kaaluda ka tulevasi uuendusi.
Positsioneerimise täpsus
Autonoomsed sõidukiandurid nõuavad äärmiselt täpset liikumist.
Positsioneerimise kõrge korratavus aitab tagada ühtsed testitulemused mitme valideerimistsükli jooksul.
Liikumise ribalaius
Platvorm peaks täpselt reprodutseerima:
Maantee vibratsioon
Vedrustuse liikumine
Juhtimissisendid
Sõiduki kere dünaamika
Suurem ribalaius võimaldab dünaamilisi sõidusündmusi realistlikumalt simuleerida.
Madal latentsusaeg
Reaalajas sünkroonimine simulatsioonitarkvara, andurite ja liikumisriistvara vahel on hädavajalik.
Madal latentsusaeg vähendab mõõtmisvigu in-the-Loop-riistvara ja anduri liitmise testimise ajal.
Avage tarkvaraarhitektuur
Professionaalsed platvormid peaksid toetama integreerimist inseneritarkvaraga, näiteks:
Tabel 5. Olulised valikukriteeriumid
Spetsifikatsioon |
Miks see on oluline |
Kasulik kandevõime |
Toetab täielikku testimisvarustust |
Positsiooni täpsus |
Parandab korratavust |
Liikumise ribalaius |
Taasesitab realistlikku sõiduki dünaamikat |
Madal latentsusaeg |
Sünkroonib anduri mõõtmisi |
Tarkvara integreerimine |
Lihtsustab süsteemi arendamist |
Pidev töötsükkel |
Toetab pikki testimisseansse |
Ostja kaalutlus
Levinud väljakutsed ja lahendused
Sõidukite autonoomne testimine tutvustab ainulaadseid tehnilisi väljakutseid, mis nõuavad täpset liikumisjuhtimist.
Tabel 6. Levinud väljakutsed ja soovitatavad lahendused
Väljakutse |
Võimalik põhjus |
Soovitatav lahendus |
Anduri andmete vastuolu |
Liikumise korratavuse piirangud |
Kasutage ülitäpset servojuhtimist |
Kaamera pildi hägusus |
Liigne vibratsioon |
Liikumisprofiilide optimeerimine |
LiDAR punktipilvede moonutamine |
Liikumise sünkroonimise vead |
Vähendage kontrolleri latentsust |
IMU kalibreerimise triiv |
Liikumise ebatäpne reprodutseerimine |
Parandage positsioneerimise täpsust |
Riistvara integreerimise raskused |
Suletud juhtimisarhitektuur |
Valige avatud SDK platvorm |
Pikad valideerimistsüklid |
Piiratud labori automatiseerimine |
Integreerige automatiseeritud testimise töövood |
Praktilised juhised
Levinud eksiarvamus: autonoomseid sõidukeid saab simulatsioonitarkvaras täielikult testida
Mõned arendajad usuvad, et autonoomse sõiduki valideerimiseks piisab ainult arvutisimulatsioonist.
Sellised tegurid nagu:
saab hinnata ainult füüsilise testimise abil.
Mida insenerid peaksid teadma
The most effective validation strategy combines digital simulation, Hardware-in-the-Loop testing, motion platform testing, and controlled road testing. Iga etapp tuvastab enne täismahus juurutamist erinevat tüüpi süsteemi käitumist.
Juhtumiuuring
Projekti taust
Väljakutse
Teekatsetel oli mitmeid piiranguid:
Muutuvad ilmastikutingimused
Ebaühtlane liikluskeskkond
Raskused identsete sõidusündmuste taasesitamisel
Kõrged sõiduki kasutuskulud
Pikad valideerimistsüklid
Lahendus
Kiire kiirendus
Hädapidurdus
Terav kurvide läbimine
Teepinna vibratsioon
Ebaühtlane teekate
Reavahetuse manöövrid
Tulemused
Järgmine rakendamine:
Anduri valideerimine muutus väga korratavaks.
Tarkvara võrdlemine nõudis vähem teekatsetusi.
Kaamera stabiliseerimise jõudlus paranes.
LiDAR punktipilvede konsistents suurenes.
Hardware-in-the-Loop arendustsükleid lühendati.
Üldine valideerimise tõhusus paranes, vähendades samal ajal testimiskulusid.
Saadud õppetunnid
Ostjate kontrollnimekiri
Enne autonoomse sõiduki testimise jaoks mõeldud 6-teljelise Stewarti platvormi ostmist kontrollige järgmist.
Millist kandevõimet on vaja?
Milline on positsioneerimise täpsus ja korratavus?
Kas platvorm pakub madala latentsusega liikumisjuhtimist?
Kas see suudab taasesitada realistlikku sõiduki dünaamikat?
Kas tarkvara ühildub olemasolevate simulatsioonivahenditega?
Kas pidevat tööd toetatakse?
Ekspertide soovitused
Kogenud autonoomsete sõidukite insenerid soovitavad üldiselt:
Järeldus
KKK
Miks on madal latentsusaeg oluline?